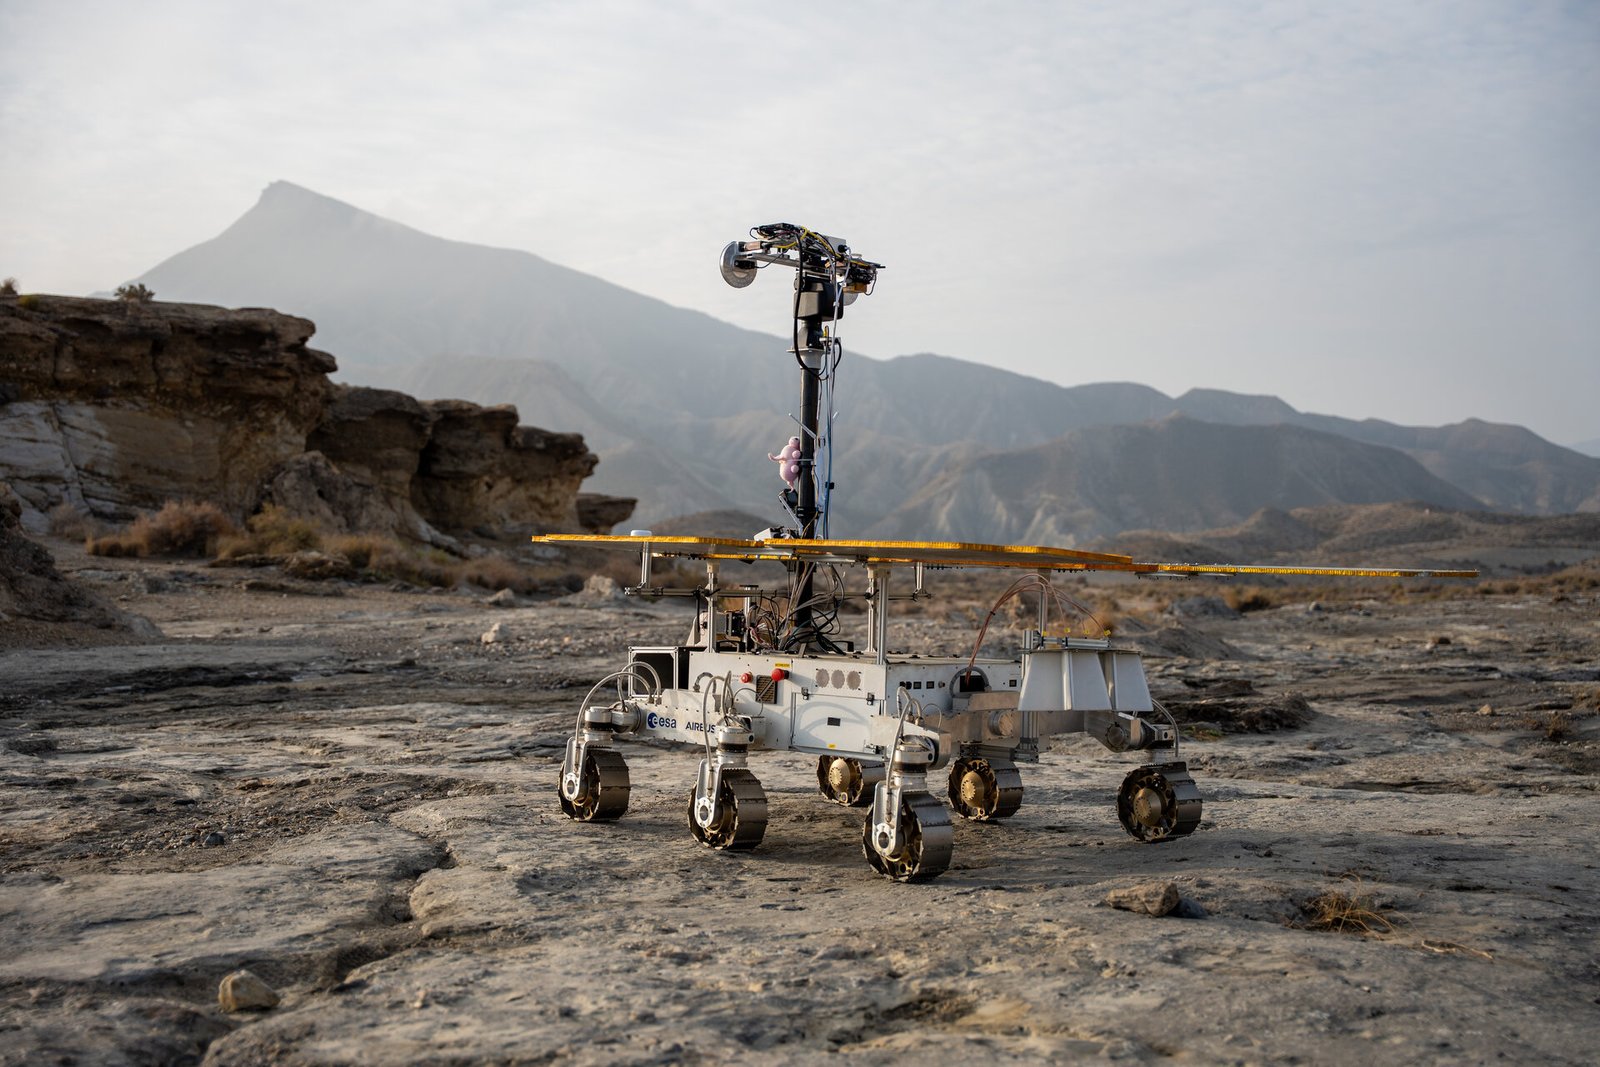
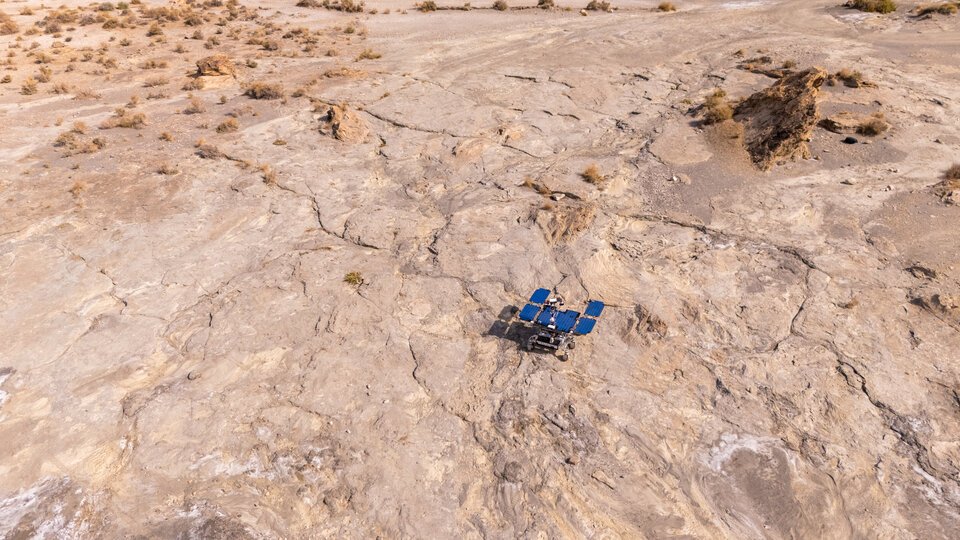
Durante oito dias, um protótipo de um rover marciano percorreu 220 metros por uma paisagem árida, seguindo comandos de uma equipa científica a cerca de 1200 km de distância.
O exercício foi um ensaio importante para o que o rover ExoMars Rosalind Franklin poderá encontrar ao aterrar no Planeta Vermelho em 2030. Em Setembro, reuniu um protótipo de rover chamado Charlie e cerca de 100 cientistas e engenheiros de toda a Europa. Juntos, planearam como o explorador robótico se poderia mover em segurança, executar estratégias de exploração e maximizar os resultados científicos.
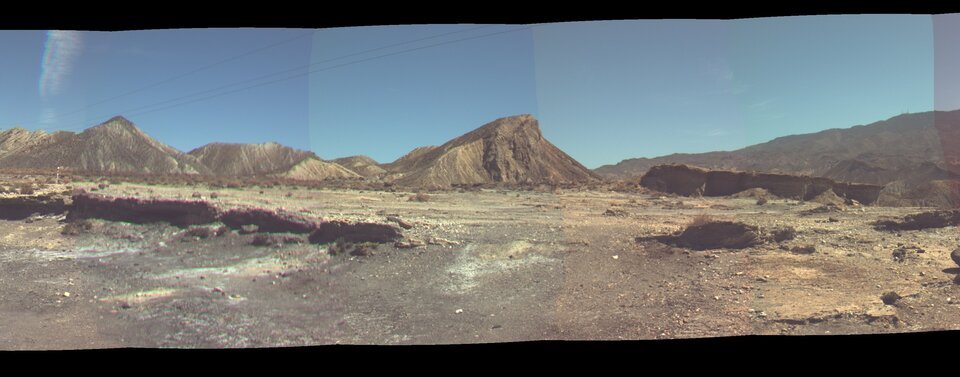
O cenário escolhido foi o deserto acidentado de Tabernas, no sudeste de Espanha, uma localização selecionada em parte pela sua semelhança com a paisagem de Marte.
“Embora este cenário seja famoso por Indiana Jones e pelos filmes de faroeste italianos, viemos para aqui porque poderíamos construir um cenário, utilizando a geologia e a mineralogia locais, que fosse realista o suficiente para testar os nossos processos de operações científicas em termos de interpretações e tomada de decisões”, explica o cientista planetário Elliot Sefton-Nash.
Explorando
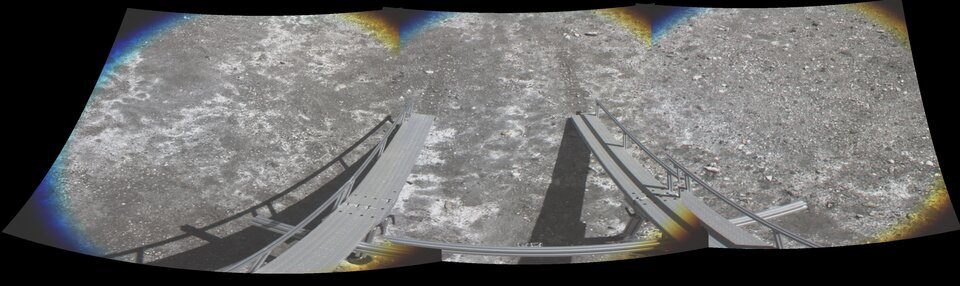
Charlie, construído pela Airbus, utilizava o mesmo software de orientação, navegação e controlo que permitirá ao rover Rosalind Franklin alcançar um alvo, evitando obstáculos.
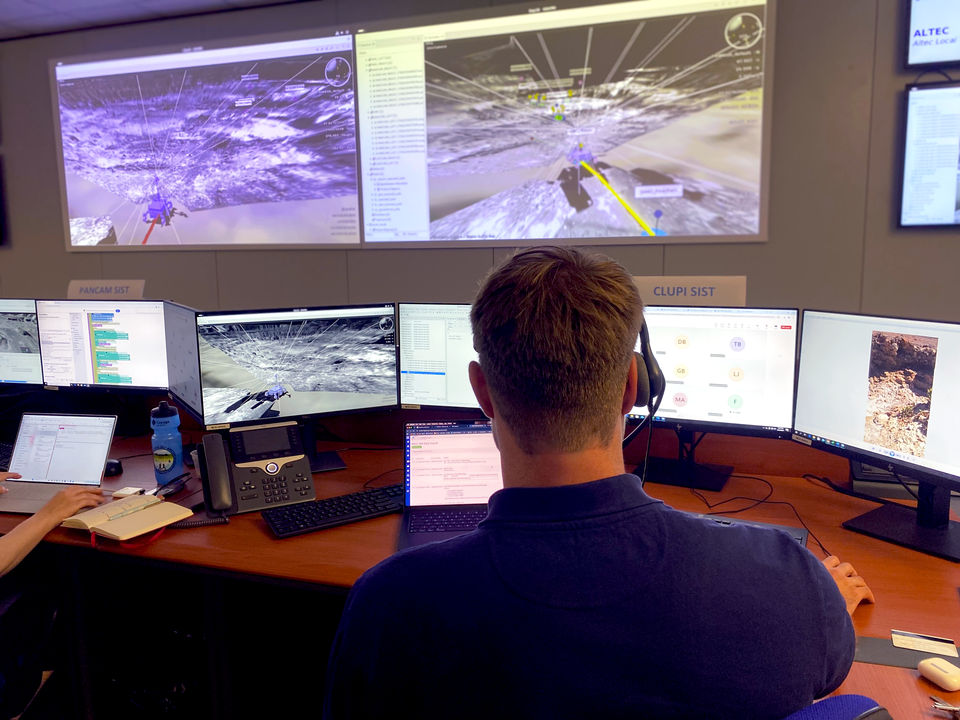
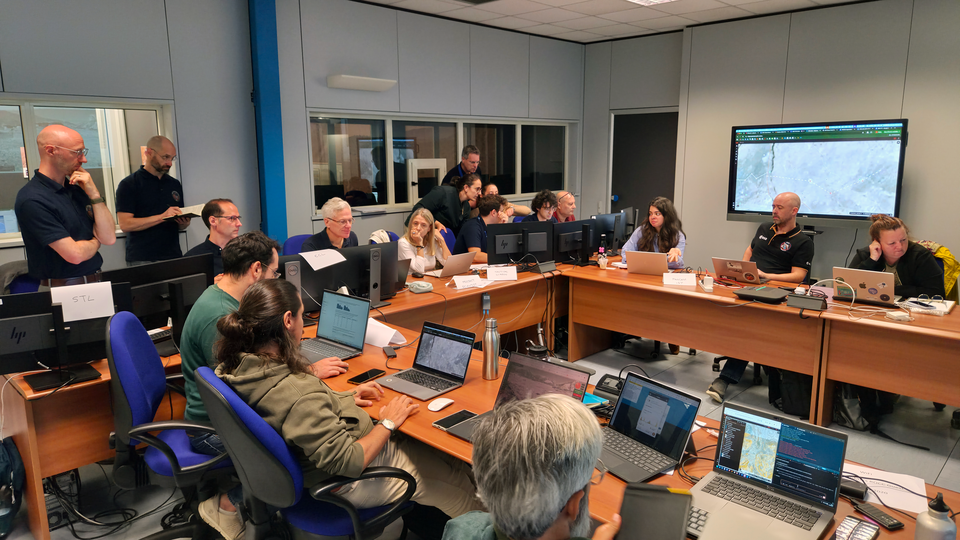 A equipa científica do Centro de Controlo de Operações do Rover (ROCC) em Turim, Itália, utilizou imagens, radar de subsuperfície e análise espectral do rover para identificar os locais mais promissores para a procura de provas de vida – o principal objetivo da missão Rosalind Franklin.
“O rover funcionou na perfeição. Deixámos até o Charlie explorar sozinho e, no sexto dia, percorreu mais de 60 metros sem qualquer operador ao volante, com um erro de navegação inferior a 1%”, afirma Luc Joudrier, líder de operações do rover Rosalind Franklin.
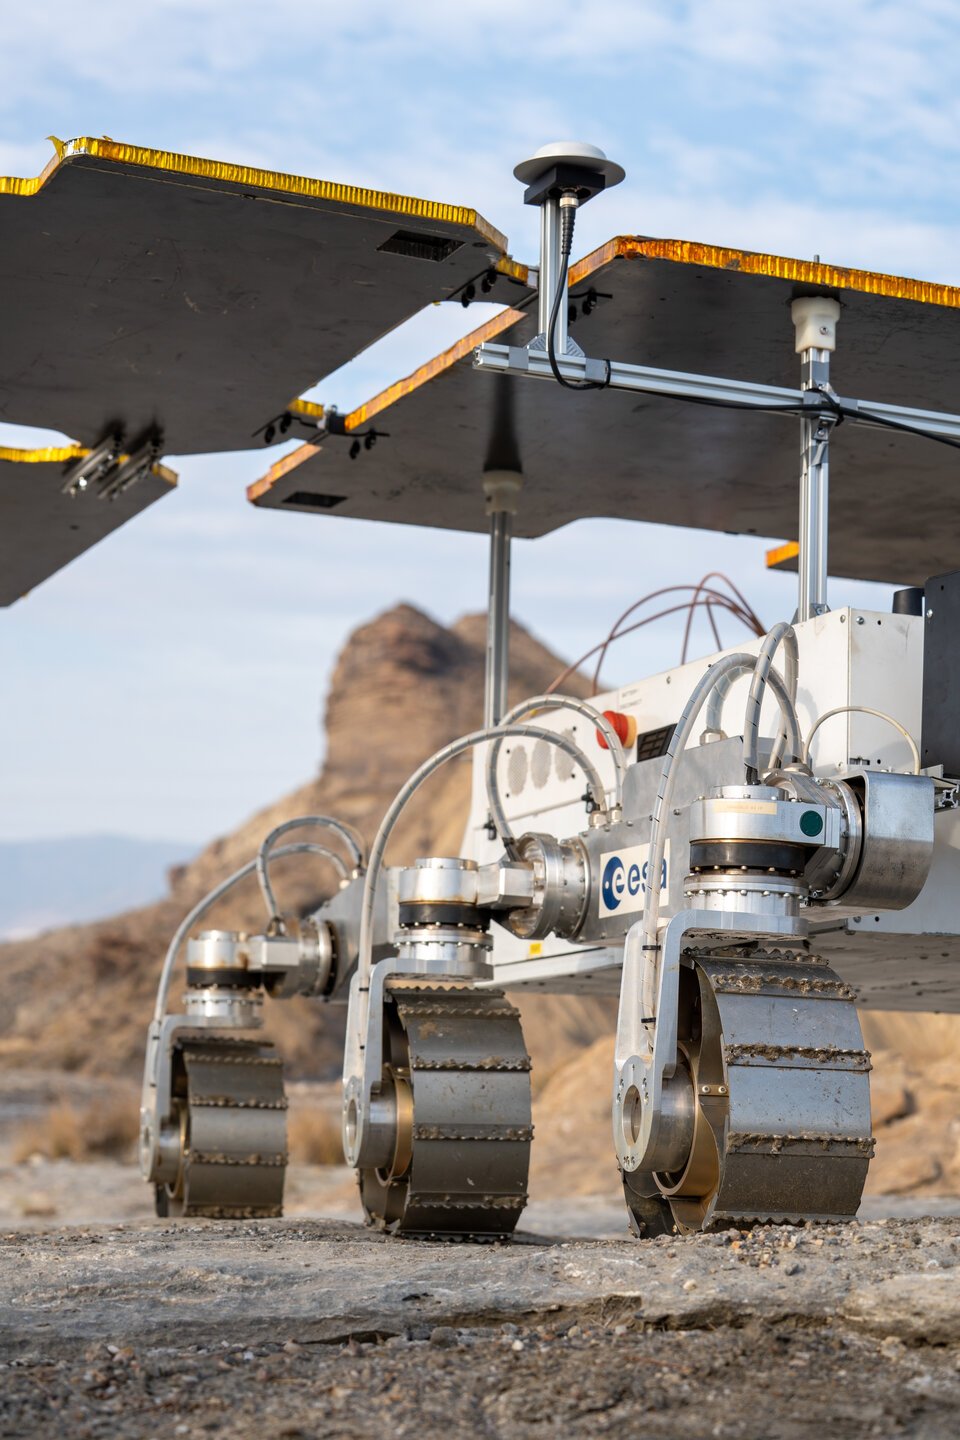 A chave para o sucesso foi o trabalho em equipa. “Houve muita coordenação entre as equipas no centro de controlo e os operadores no terreno. O planeamento constante e a interpretação científica aconteciam em paralelo. Estávamos tão imersos que, por vezes, sentíamos que estávamos em Marte!”, acrescenta Luc.
A simulação apresentou um cenário de missão realista que desafiou as equipas que trabalhavam remotamente.
Numa ocasião, a inclinação de uma encosta era difícil de avaliar a partir dos dados enviados pelo rover.
“Onde pensávamos que havia um elefante, os operadores no deserto viram apenas um rato”, explica Chiara Lombardi, engenheira de sistemas do rover e do módulo de aterragem ExoMars.
A equipa adoptou inicialmente uma abordagem conservadora, conduzindo pelo lado seguro da encosta, e depois utilizou um mapa de elevação digital para confirmar que se tratava de uma inclinação suave.
Noutro dia, a chuva interrompeu os testes no deserto.
“Também aprendemos a replanear e a redefinir prioridades quando nos deparamos com o inesperado”, acrescenta.
Sala de controlo para o rover
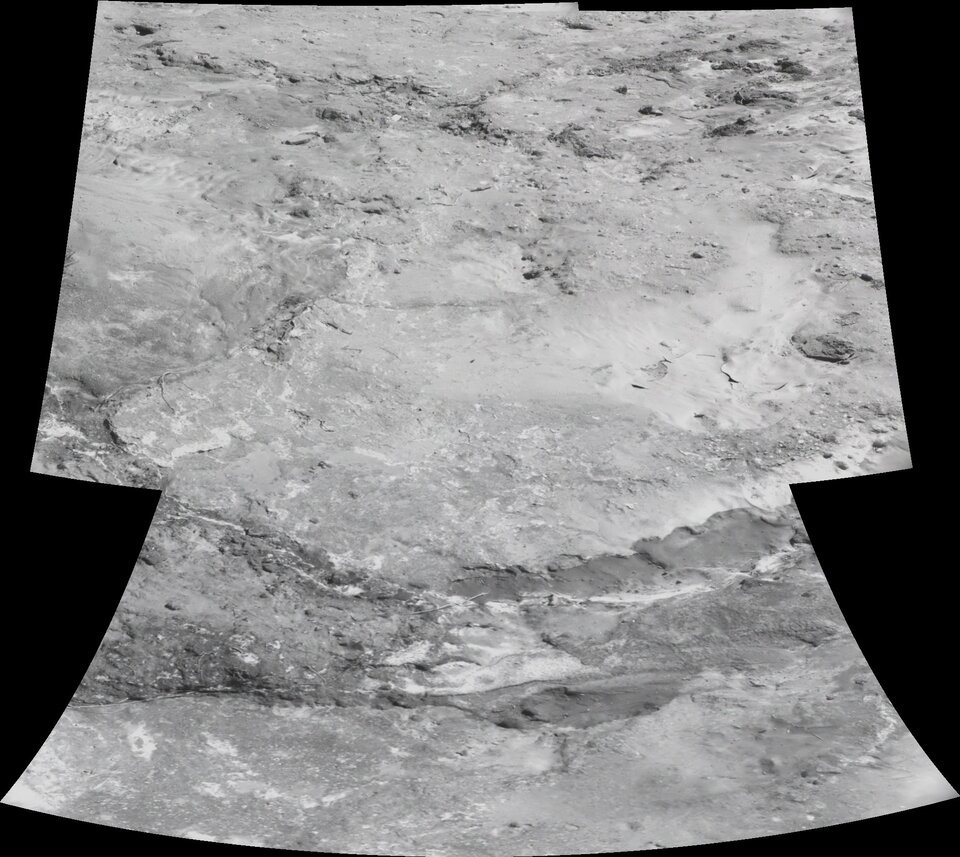 Enquanto o rover enviava parâmetros de auto-localização, medições e imagens do campo, os planeadores e cientistas do ROCC trabalhavam ininterruptamente para se prepararem para o dia seguinte, tal como farão durante a missão real.
“Não teremos o luxo do tempo, por isso precisamos de aproveitar ao máximo cada dia em Marte. O nosso desafio foi assimilar toda a nova informação e usá-la para decidir o que é necessário fazer, para onde ir e que instrumentos utilizar”, explica Jorge Vago, cientista do projecto ExoMars.
Os dados vieram do protótipo do conjunto de instrumentos científicos do rover Rosalind Franklin: câmaras para ângulos amplos e distantes (PanCam), bem como câmaras de grande plano (CLUPI), um espectrómetro (Enfys) e um radar de penetração no solo (WISDOM). Estes instrumentos são concebidos para detetar indícios de antiga atividade microbiana.
Assim que um plano foi definido, a equipa enviou os comandos para o rover e fez o seguimento, registando os alvos, as rotas, os resultados e as discussões científicas.
 O que nos espera?
Exercícios como este teste de campo são um passo crucial na preparação para a exploração planetária e no desenvolvimento do trabalho de equipa necessário para o sucesso da missão Rosalind Franklin.
A campanha de testes de 20 dias foi uma oportunidade única e direta para processar os dados recebidos diariamente e avaliar as tecnologias e os procedimentos num ambiente realista e exigente.
O próximo teste de campo, no Verão de 2027, irá acrescentar mais complexidade, incluindo novos desafios da órbita de Marte envolvendo o ExoMars Trace Gas Orbiter, para nos aproximarmos ainda mais de uma missão real.
“Foi muito gratificante testemunhar as equipas de instrumentos e os operadores do rover a trabalhar em conjunto como uma única e eficiente máquina de descoberta”, afirma Jorge Vago.
“Este teste de campo foi um enorme sucesso. Aprendemos muito que nos ajudará a melhorar para o próximo e a atualizar os nossos planos num cenário semelhante ao de uma missão real. Quando o rover Rosalind Franklin aterrar em Marte em 2030, queremos que a equipa sinta que operar o rover é tão natural como andar de bicicleta”, conclui Elliot.
Este teste foi organizado em Espanha pela Airbus UK, tendo a Open University gerido a operação no centro de controlo em Itália. A Thales Alenia Space é a empresa líder industrial da missão ExoMars Rosalind Franklin, responsável pelo desenvolvimento do módulo do rover, incluindo subsistemas essenciais como a broca, o laboratório analítico e o software de gestão da missão. A Airbus fornece o veículo rover, a plataforma de aterragem e o software de orientação, navegação e controlo, enquanto a ALTEC acolhe e opera o Centro de Controlo de Operações do Rover (ROCC) em Turim, Itália.
Texto original: European rover trains for Mars in the desert
Texto e imagens: ESA
Tradução automática via Google
Edição: Rui Barbosa