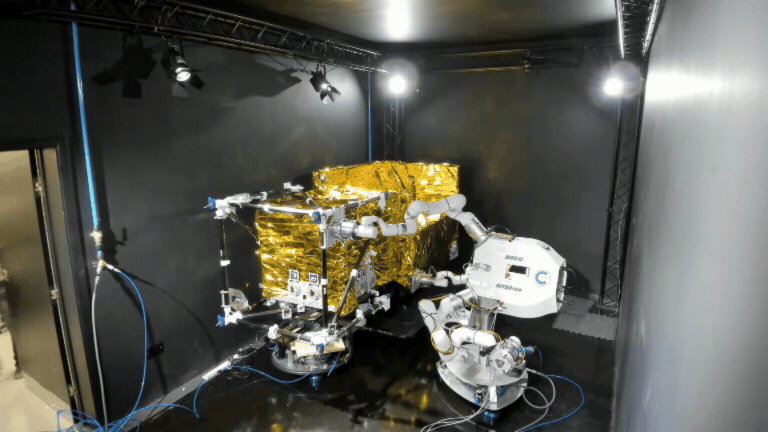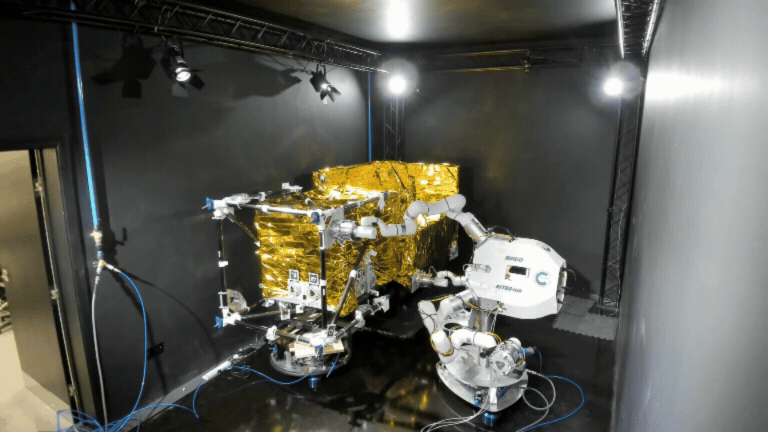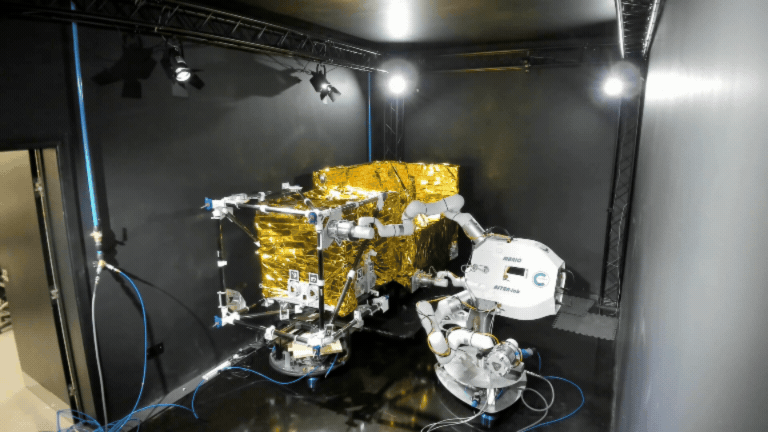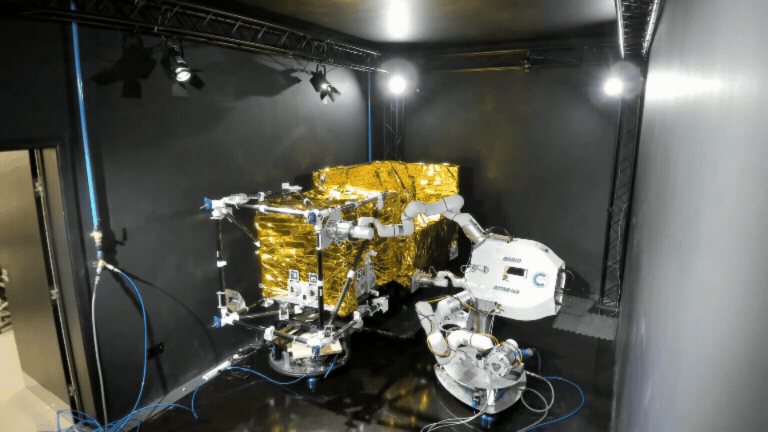
Como um alpinista, seleccionando e ajustando a sua pegada na saliência seguinte e movendo-se lentamente sobre uma parede rochosa, o robô aqui visto rasteja por um laboratório escuro, agarrando-se a peças de equipamento para construir, peça a peça, uma estrutura sob si.
Rastejando pela estrutura crescente com dois braços, o robô consegue manipular as vigas utilizando o seu terceiro braço livre para demonstrar como as futuras estruturas orbitais poderiam ser montadas no espaço.
Lenta e firmemente, move-se pelo campo de visão da câmara, ligando uma nova viga à anterior de cada vez. Com as vigas expostas a formarem treliças, a estrutura assemelha-se a um andaime parcialmente construído. Quando não está a caminhar, o segundo braço pode apontar para um ponto com uma câmara para ter uma melhor perspetiva para a manipulação.
O robô aqui apresentado chama-se MARIO e pertence integralmente à Universidade de Cranfield. Foi concebido para auxiliar na manutenção e construção de estruturas de grande escala no espaço. Aqui, está a ser submetido a testes laboratoriais na Universidade de Cranfield para demonstrar a possibilidade de construir uma grande estrutura espacial no espaço, de forma autónoma.
A demonstração testava as peças estruturais de uma atividade denominada ISAAC (Montagem e Construção no Espaço), mostrando como uma grande estrutura podia ser construída no espaço, peça a peça, a partir de vigas e conectores transportados como componentes soltos. A Universidade de Cranfield possui um laboratório onde os sistemas podem ser testados num ambiente de flutuação livre, validando como os Robôs Multibraços conseguem ligar as peças do ISAAC sob a ausência de gravidade do espaço para suportar a construção de uma estrutura.
A utilização de grandes estruturas no espaço é essencial para viabilizar antenas, refletores, sistemas de energia solar e plataformas modulares de maiores dimensões, que seriam grandes, pesadas ou demasiado caras para serem enviadas para o espaço totalmente montadas.
A ESA está a desenvolver as tecnologias necessárias para construir estas grandes estruturas espaciais diretamente em órbita, integrando robótica, design estrutural e ferramentas de montagem através de três atividades coordenadas — MIRROR, ISAAC e, finalmente, RISE (Robottic Interfaces and Tools for Space Solar Energy Engineering) — que, em conjunto, demonstram como as futuras naves espaciais poderão ser construídas peça a peça no espaço, possibilitando missões maiores e mais adaptáveis do que nunca.
(Embora este não seja o robô original desenvolvido no âmbito da atividade MIRROR, Cranfield recriou o sistema para demonstrar a eficácia do conceito estrutural ISAAC.)
Texto original: MIRROR robot reflects future of in-orbit assembly
Texto e imagem: ESA
Tradução automática via Google
Edição: Rui Barbosa