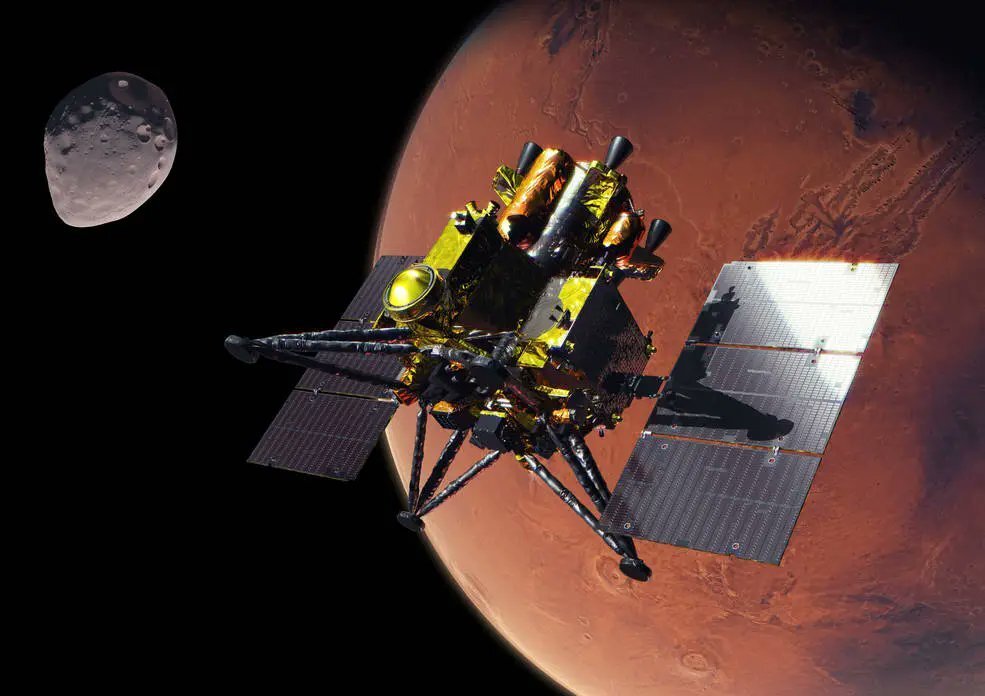
A agência espacial japonesa, JAXA, realizou com sucesso o lançamento de uma missão destinada à exploração das luas de Marte e recolha de amostras.
O lançamento da missão Martian Moons eXploration (MMX) ocorreu às 1941:03UTC do dia 19 de Outubro de 2026 e foi lançada pelo foguetão H3-24L (F10) a partir da Plataforma de Lançamento LP2 do Complexo de Lançamento Yoshinubo do Centro Espacial de Tanegashima.
A missão MMX tem como objetivo explorar as luas de Marte, Fobos e Deimos. A sonda irá explorar ambas as luas e recolher uma amostra de uma delas para trazer de volta à Terra.
Para recuperar as amostras, a sonda terá de completar uma viagem de ida e volta a Marte, orbitar a lua e aterrar na sua superfície. As partes mais complexas e arriscadas desta missão são as operações em torno das luas e a descida e aterragem.
A missão Martian Moons eXploration
O principal objetivo da missão é distinguir entre as duas hipóteses mais aceites sobre a origem de Fobos e Deimos. A primeira sugere que as luas são asteróides primitivos capturados, enquanto a segunda propõe que sejam fragmentos aglomerados de um impacto gigante em Marte.
O segundo objetivo é caracterizar as condições à superfície e em redor das luas. Isto inclui os processos superficiais em Fobos e Deimos, a natureza do ambiente circum-marciano (a região onde os objetos orbitam o planeta) e a dinâmica global e temporal da atmosfera de Marte, como poeira, gelo, nuvens e vapor de água.
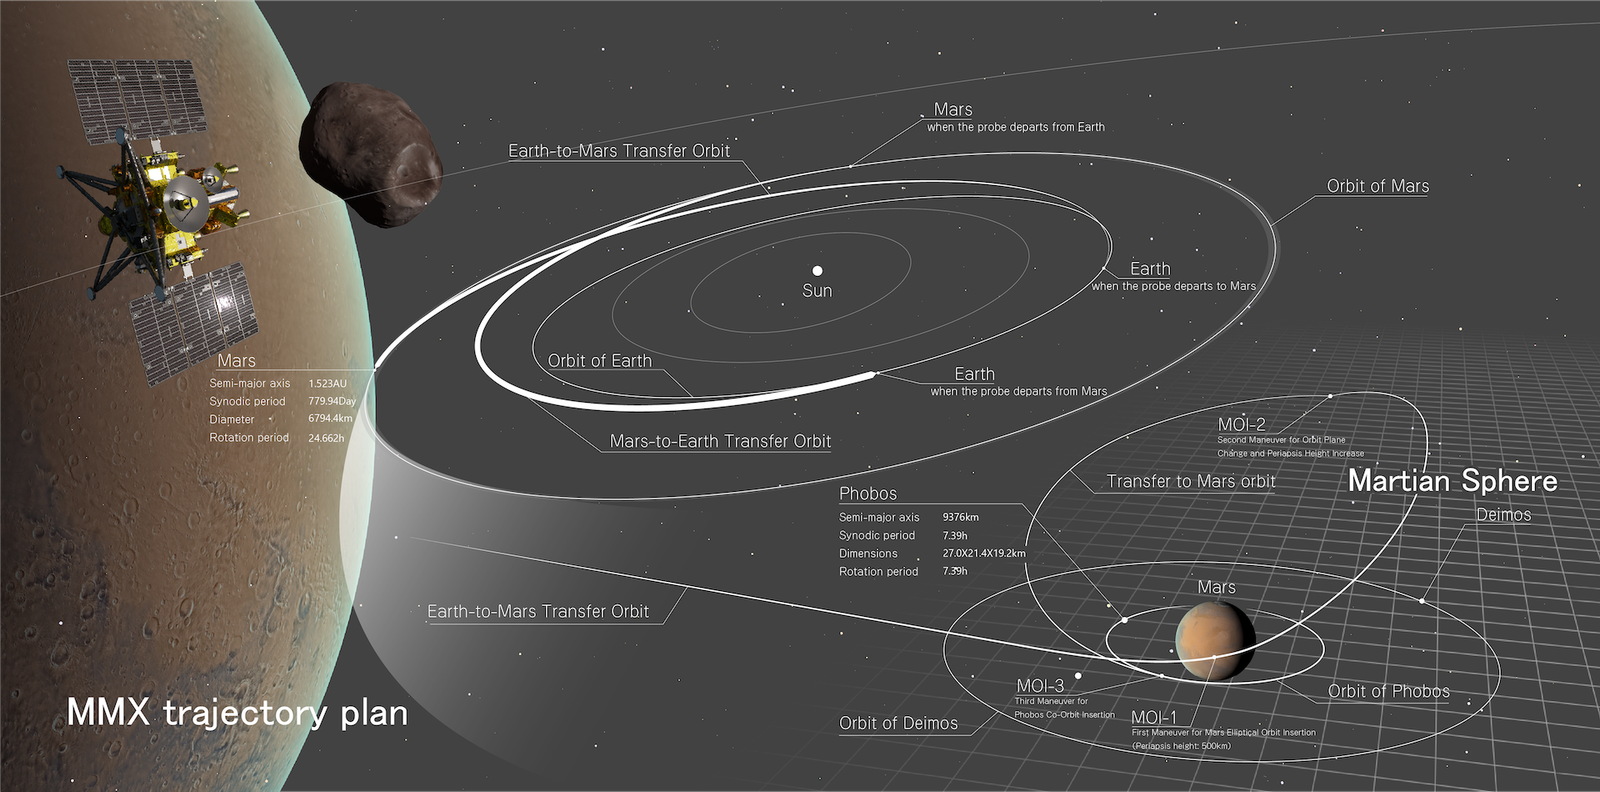
O MMX deverá chegar à esfera de influência de Marte em Agosto de 2027, entrando numa órbita quase-satélite em torno de Fobos. Fobos é dominado pela gravidade marciana, pelo que, para que o MMX orbite Fobos, tem de voar a uma altitude muito baixa, a alguns quilómetros acima da superfície, a alta velocidade. Assim, ao colocar o MMX numa órbita marciana ligeiramente excêntrica, serão criadas condições em que o MMX estará tanto dentro como fora da órbita de Fobos. A órbita utilizada neste caso é designada por órbita quase-satélite (QSO).
Após observar Fobos em detalhe durante a QSO, o MMX irá realizar um ensaio de aterragem. Durante este ensaio, irá implantar um rover desenvolvido em conjunto pelo CNES e pelo DLR para explorar a superfície de Fobos. Usando os dados obtidos como referência, o próprio MMX irá aterrar suavemente em Fobos e recolher amostras.
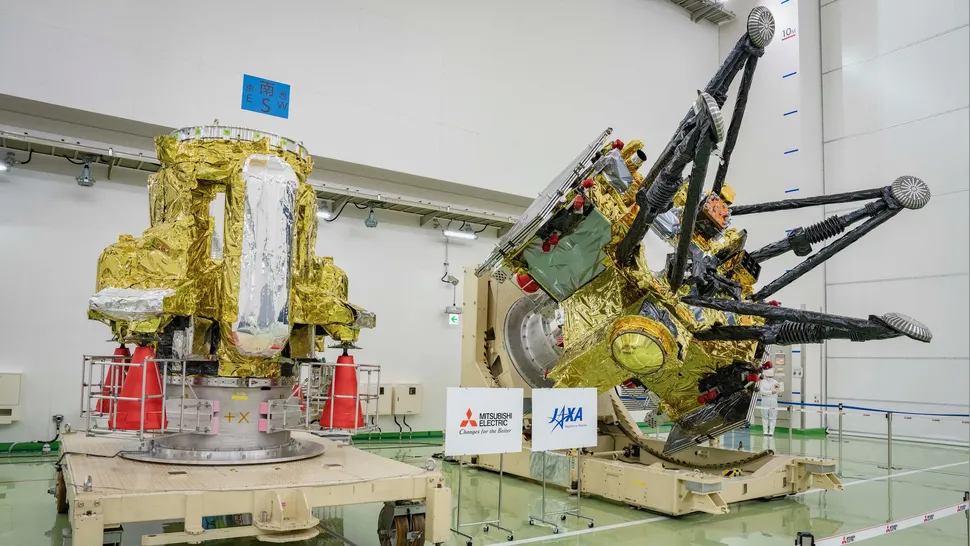
A sonda MMX é composta por três módulos: um módulo de ida, um módulo de retorno e um módulo de exploração. O módulo de ida, que contém o propelente e o sistema de propulsão para alcançar a esfera de influência de Marte, será separado após atingir o planeta. Após realizar observações detalhadas de Fobos e recolher amostras, fará um sobrevoo de Deimos antes de separar o módulo de exploração. Em 2030, apenas o módulo de retorno deixará a esfera de influência de Marte. Quando regressar à Terra em 2031, a MMX irá separar uma cápsula contendo amostras, semelhante às sondas Hayabusa e Hayabusa-2, e a cápsula será recuperada na Austrália.
São utilizados dois tipos de mecanismos de amostragem para a recolha de amostras no MMX. Um deles é o C-SMP, que utiliza um manipulador para inserir um amostrador na superfície de Fobos para recolher a amostra. Após a recolha, o recipiente com a amostra no interior do amostrador é agarrado pelo manipulador e transferido para a cápsula de retorno.
Outro sistema é o P-SMP, que utiliza gás pressurizado expelido pelas extremidades do trem de aterragem, recolhendo o material da superfície de Fobos que foi levantado e depositado num recipiente para amostras. O P-SMP é fabricado pela Honeybee Robotics nos Estados Unidos e, tal como o C-SMP, utiliza um manipulador para transferir o recipiente de amostras para a cápsula de retorno.
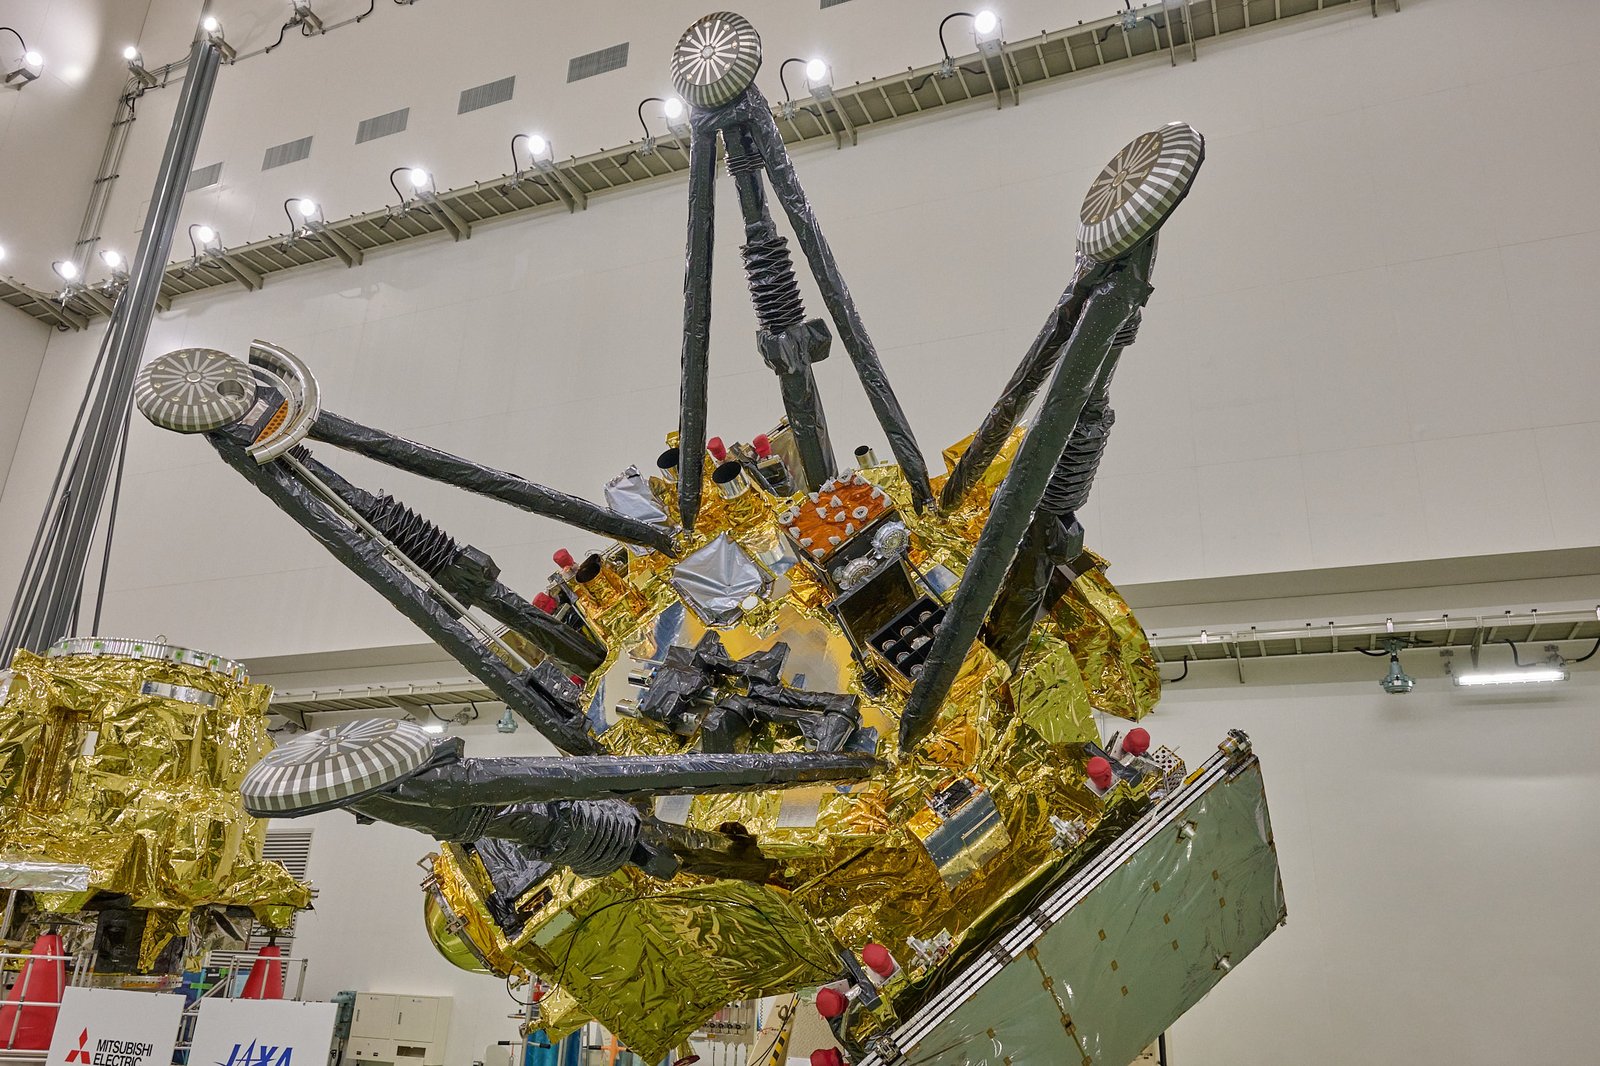
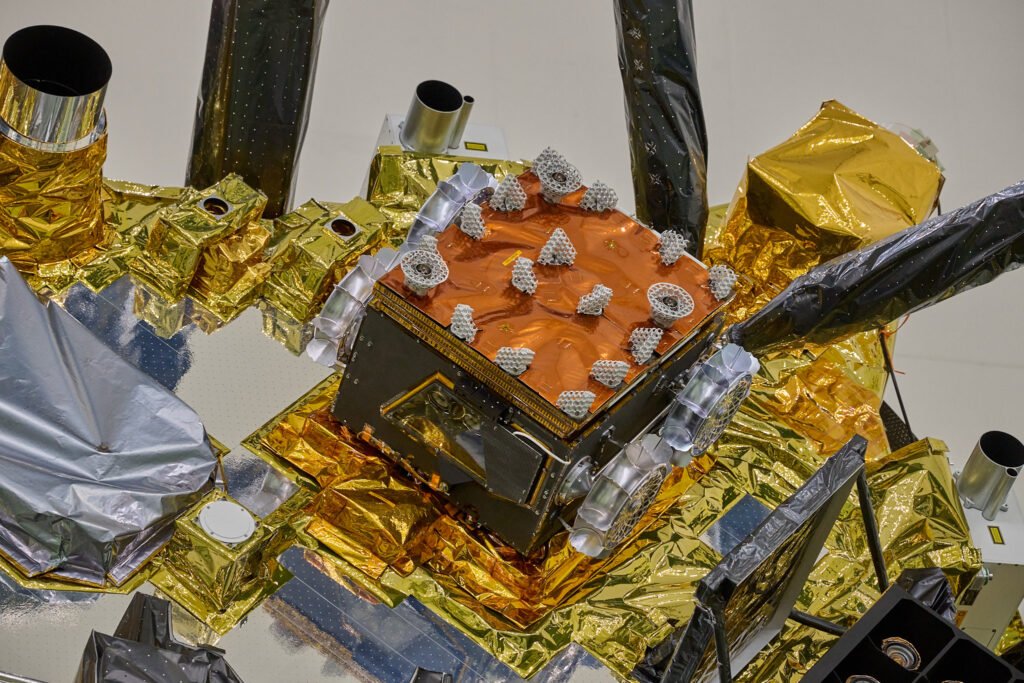
A missão transporta 13 instrumentos a bordo, sendo grande parte destinados a realizar diversas observações e escolher um melhor local de aterragem. A carga útil científica é constituída por:
- Espectrómetro de raios gama e neutrões (MEGANE, Gamma ray and Neutron Spectrometer) fornecido pela NASA
- Câmara multibanda de grande angular (WAM, Wide Angle Multiband Camera)
- Espectrómetro de infravermelhos próximos (MacrOmega) fornecido pela CNES
- Câmara telescópica (TL)
- Detecção e alcance por luz (LIDAR, Light Detection and Ranging)
- Monitor de poeira circum-marciana (CMDM, Circum-Martian Dust Monitor)
- Analisador de espectro de massa (MSA, Mass Spectrum Analyzer)
Durante a primeira metade da missão, a MMX irá construir o modelo global da forma e topografia de Fobos, realizar observações de alta resolução e selecionar o local de aterragem. Na segunda metade, o foco será em observações detalhadas de locais específicos em Fobos, além de observações de Marte, particularmente da dinâmica atmosférica, e da sua segunda lua, Deimos.
Nesta fase da missão serão utilizados os seguintes instrumentos:
 TENGOO (Câmara telescópica de alta resolução para observar a superfície e a topografia globais de Fobos): O “TElescopic Nadir imager for GeOmOrphology” (Imagem Nadir Telescópica para GeOmOrfologia) é uma câmara telescópica (de ângulo estreito) para observar o terreno detalhado à superfície das luas de Marte. A TENGOO pode captar imagens da superfície com uma resolução de cerca de 40 cm e obter informação sobre a distribuição dos diferentes materiais que correspondem às amostras recolhidas. Também pode ser utilizada para verificar a segurança no local de aterragem planeado.
 OROCHI (Câmara grande angular com múltiplas gamas de comprimento de onda para captar a distribuição de material na superfície de Fobos sob luz visível): O “Optical RadiOmeter composite of CHromatic Imagers” (Radiómetro Óptico composto por Imagens Cromáticas) é uma câmara grande angular para observar a topografia e a composição de materiais na superfície da lua de Marte. O instrumento consegue captar imagens na luz visível refletida da superfície da lua marciana em múltiplos comprimentos de onda para identificar materiais hidratados e matéria orgânica, tanto a nível global como nos locais de amostragem.
 LIDAR (Medidor de distância a laser que pode medir a distância entre a nave espacial e a superfície da Lua): O “Light Detection And Ranging” (Detecção e Medição de Distância por Luz) é um instrumento de medição de distância utilizado para observar informações sobre a forma da superfície da lua de Marte. O LIDAR utiliza um laser para refletir a luz da superfície lunar. A altitude da superfície e a distribuição do albedo podem ser derivadas da medição do tempo que a luz refletida demora a regressar e da energia da luz refletida.
 MIRS (Espectrómetro de infravermelhos próximos para investigar a composição mineral da superfície de Fobos): O “MMX InfraRed Spectrometer” (Espectrómetro Infravermelho MMX) é um instrumento de observação no infravermelho próximo, utilizado para esclarecer as características dos minerais que constituem a lua de Marte. Com medições espectroscópicas na gama espectral de 0,9 a 3,6 micrómetros, o MIRS pode medir a distribuição de minerais hidratados, substâncias relacionadas com a água e qualquer matéria orgânica em toda a superfície, podendo ser utilizado para a seleção dos locais de amostragem. O MIRS foi desenvolvido no Observatório LESIA-Paris, em colaboração com outros quatro laboratórios franceses (LAB, LATMOS, LAM, IRAP-OMP) e em parceria com a agência espacial francesa, Centre National d’Études Spatiales (CNES).
 MEGANE (Espectrómetro de raios gama e neutrões para investigar a composição elementar da superfície de Fobos): O MEGANE significa “Mars-moon Exploration with GAmma rays and NEutrons” (Exploração de Marte e da Lua com Raios Gama e Neutões) é um espectrómetro de raios gama e neutrões que irá medir quais os elementos químicos que constituem Fobos. Os raios gama e os neutrões detetados pelo MEGANE são gerados pelos raios cósmicos que bombardeiam continuamente a superfície de Fobos e pela radioatividade natural nas rochas da superfície da lua. As medições de composição do MEGANE fornecerão informações essenciais para ajudar a determinar a origem de Fobos, estudar os processos de superfície em Fobos e apoiar a seleção de locais para a recolha de amostras pela sonda MMX, fornecendo um contexto crítico para estas amostras. O MEGANE foi desenvolvido em parceria com a agência espacial americana, NASA.
 CMDM (Monitor de poeira para detetar anéis de poeira em redor de Marte): O CMDM significa “Circum-Martian Dust Monitor” (Monitor de Pó Circum-Marciana” é um dispositivo para esclarecer o ambiente de poeira em torno da lua de Marte. Ao medir a abundância de poeira com um tamanho igual ou superior a 10 μm, é possível investigar a frequência de colisão dos corpos celestes que geram poeira e o fenómeno de reintegração da poeira nas luas de Marte.
 MSA (Espectrómetro de massa para medir o ambiente iónico em torno de Marte e das suas luas): O MSA significa “Mass Spectrum Analyser” serve para elucidar o ambiente iónico em torno das luas de Marte. A presença de gelo no interior das luas marcianas, o efeito da erosão na superfície lunar e a quantidade de dissipação da atmosfera marciana podem ser investigados medindo os iões libertados pelas luas de Marte, os iões libertados por Marte e os iões presentes no vento solar.
- IDEFIX (Um veículo explorador móvel para investigar a superfície de Fobos antes da nave principal): O veículo explorador MMX irá aterrar em Fobos antes da nave principal e explorar a superfície da lua marciana. Estas explorações revelarão diversas propriedades físicas do regolito
 superficial, o que reduzirá os riscos durante a aterragem da nave e as operações de recolha de amostras, além de adquirir dados valiosos para calibração em observações científicas. O veículo explorador MMX foi desenvolvido em conjunto pelo CNES e pelo DLR.
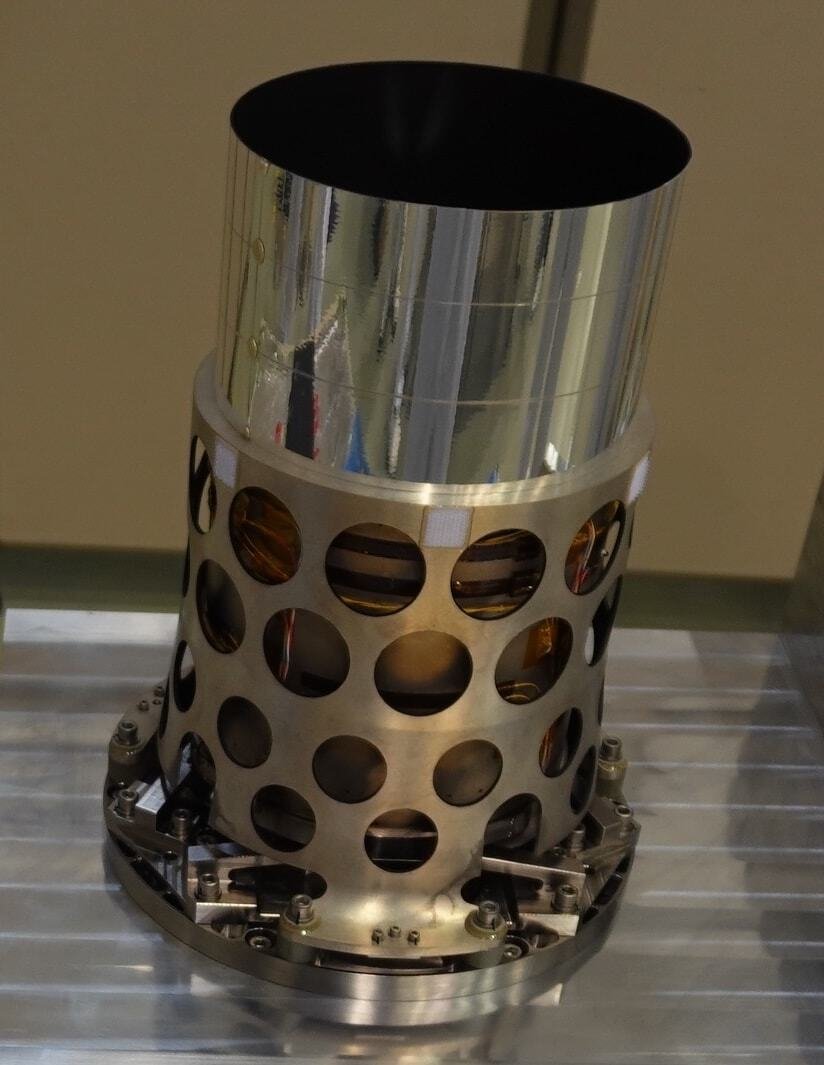 TENGOO (Câmara telescópica de alta resolução para observar a superfície e a topografia globais de Fobos): O “TElescopic Nadir imager for GeOmOrphology” (Imagem Nadir Telescópica para GeOmOrfologia) é uma câmara telescópica (de ângulo estreito) para observar o terreno detalhado à superfície das luas de Marte. A TENGOO pode captar imagens da superfície com uma resolução de cerca de 40 cm e obter informação sobre a distribuição dos diferentes materiais que correspondem às amostras recolhidas. Também pode ser utilizada para verificar a segurança no local de aterragem planeado.
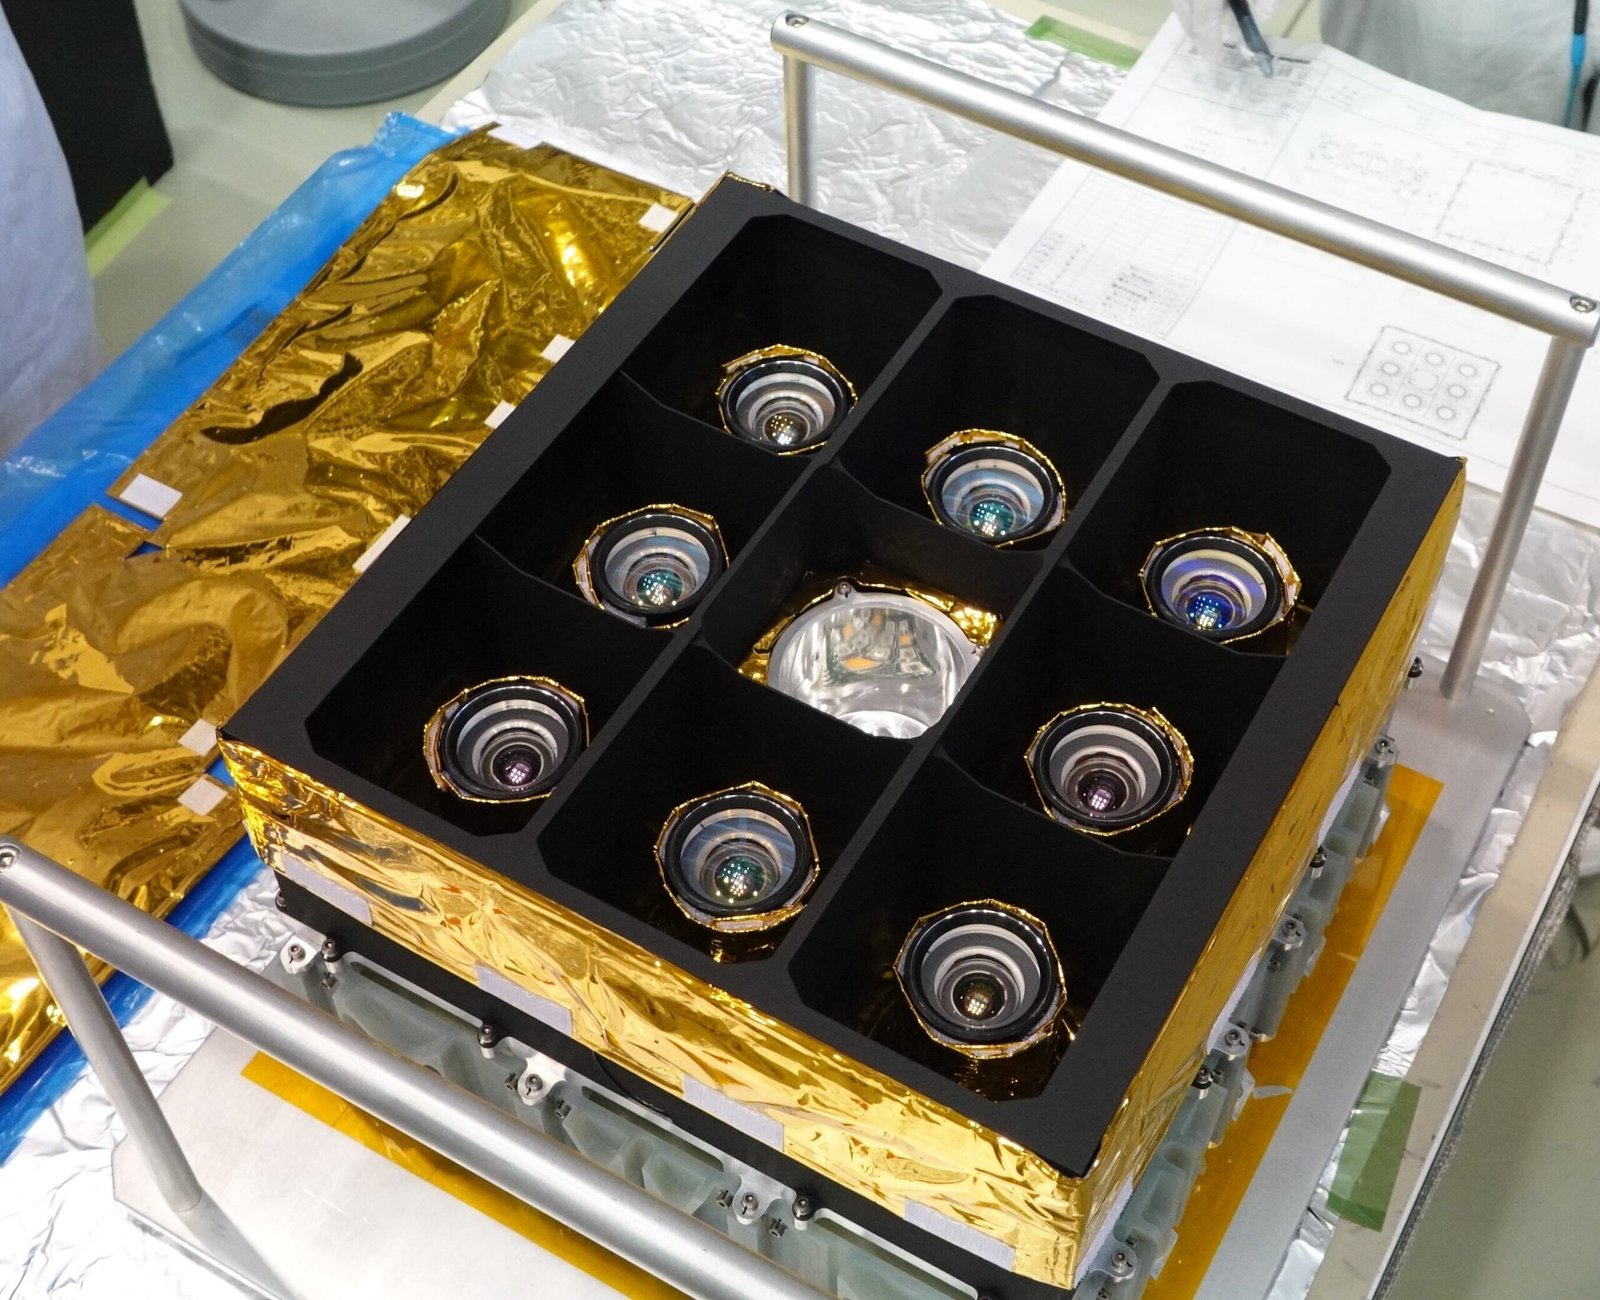 OROCHI (Câmara grande angular com múltiplas gamas de comprimento de onda para captar a distribuição de material na superfície de Fobos sob luz visível): O “Optical RadiOmeter composite of CHromatic Imagers” (Radiómetro Óptico composto por Imagens Cromáticas) é uma câmara grande angular para observar a topografia e a composição de materiais na superfície da lua de Marte. O instrumento consegue captar imagens na luz visível refletida da superfície da lua marciana em múltiplos comprimentos de onda para identificar materiais hidratados e matéria orgânica, tanto a nível global como nos locais de amostragem.
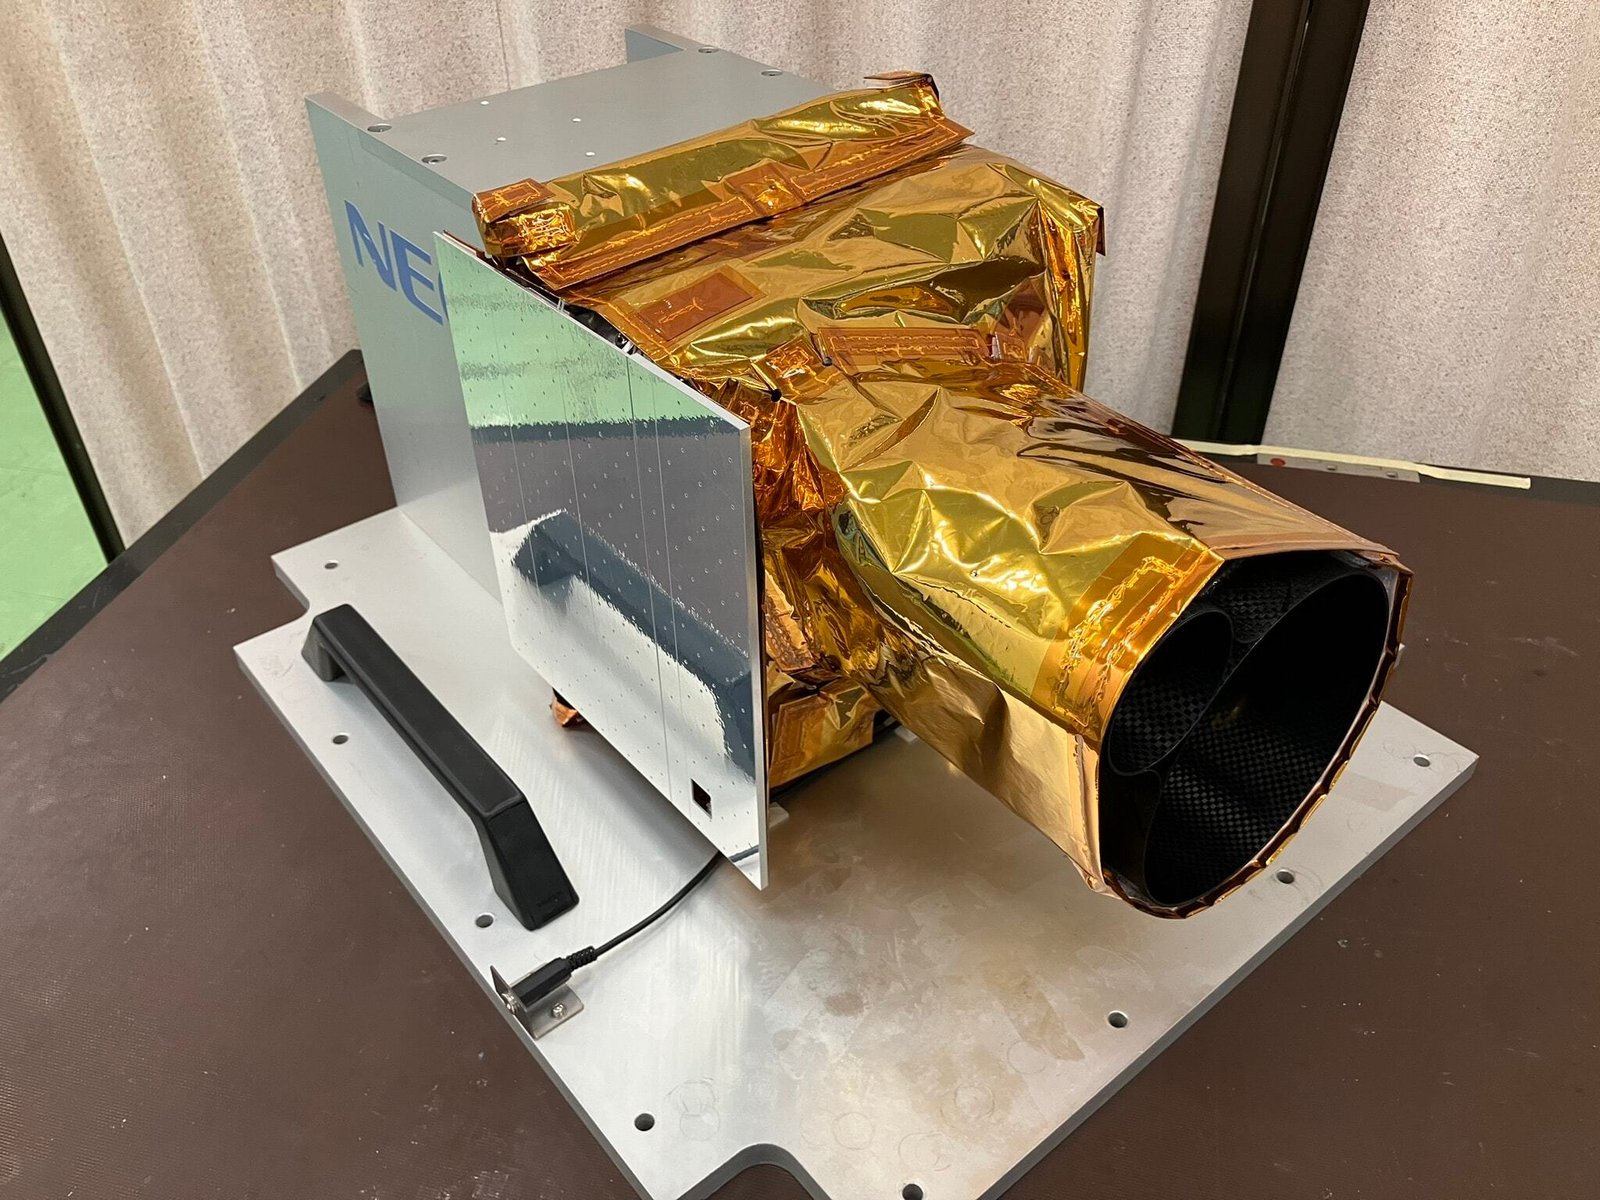 LIDAR (Medidor de distância a laser que pode medir a distância entre a nave espacial e a superfície da Lua): O “Light Detection And Ranging” (Detecção e Medição de Distância por Luz) é um instrumento de medição de distância utilizado para observar informações sobre a forma da superfície da lua de Marte. O LIDAR utiliza um laser para refletir a luz da superfície lunar. A altitude da superfície e a distribuição do albedo podem ser derivadas da medição do tempo que a luz refletida demora a regressar e da energia da luz refletida.
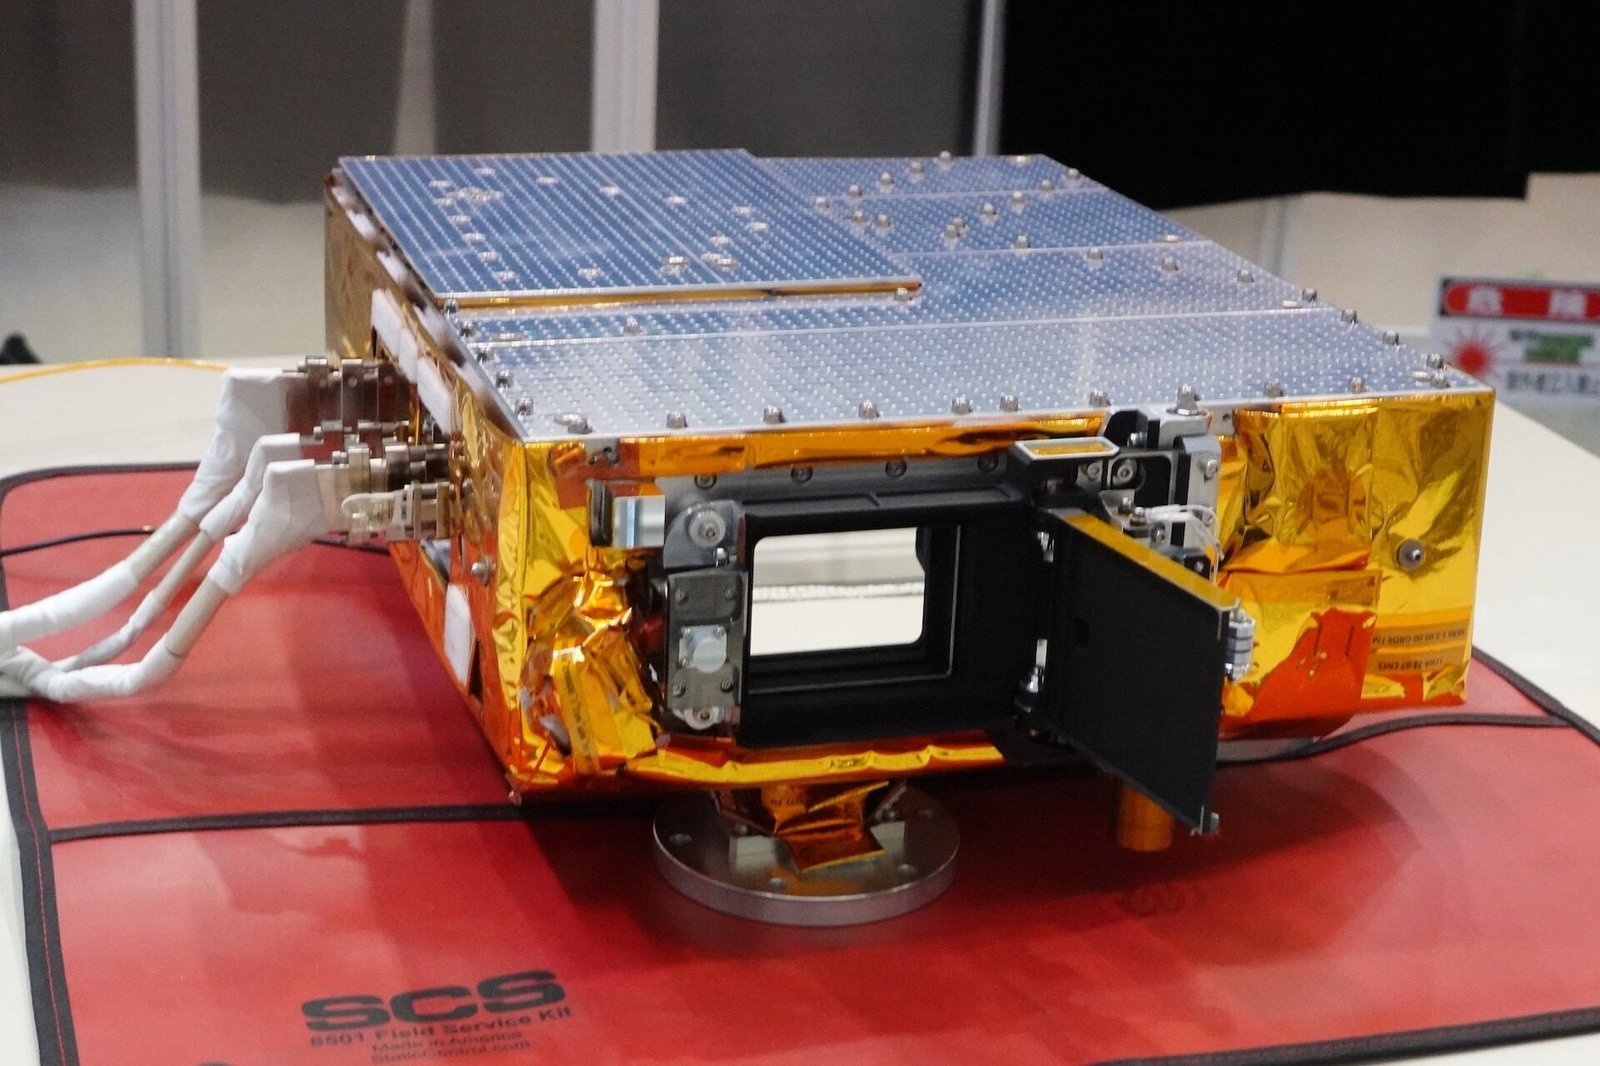 MIRS (Espectrómetro de infravermelhos próximos para investigar a composição mineral da superfície de Fobos): O “MMX InfraRed Spectrometer” (Espectrómetro Infravermelho MMX) é um instrumento de observação no infravermelho próximo, utilizado para esclarecer as características dos minerais que constituem a lua de Marte. Com medições espectroscópicas na gama espectral de 0,9 a 3,6 micrómetros, o MIRS pode medir a distribuição de minerais hidratados, substâncias relacionadas com a água e qualquer matéria orgânica em toda a superfície, podendo ser utilizado para a seleção dos locais de amostragem. O MIRS foi desenvolvido no Observatório LESIA-Paris, em colaboração com outros quatro laboratórios franceses (LAB, LATMOS, LAM, IRAP-OMP) e em parceria com a agência espacial francesa, Centre National d’Études Spatiales (CNES).
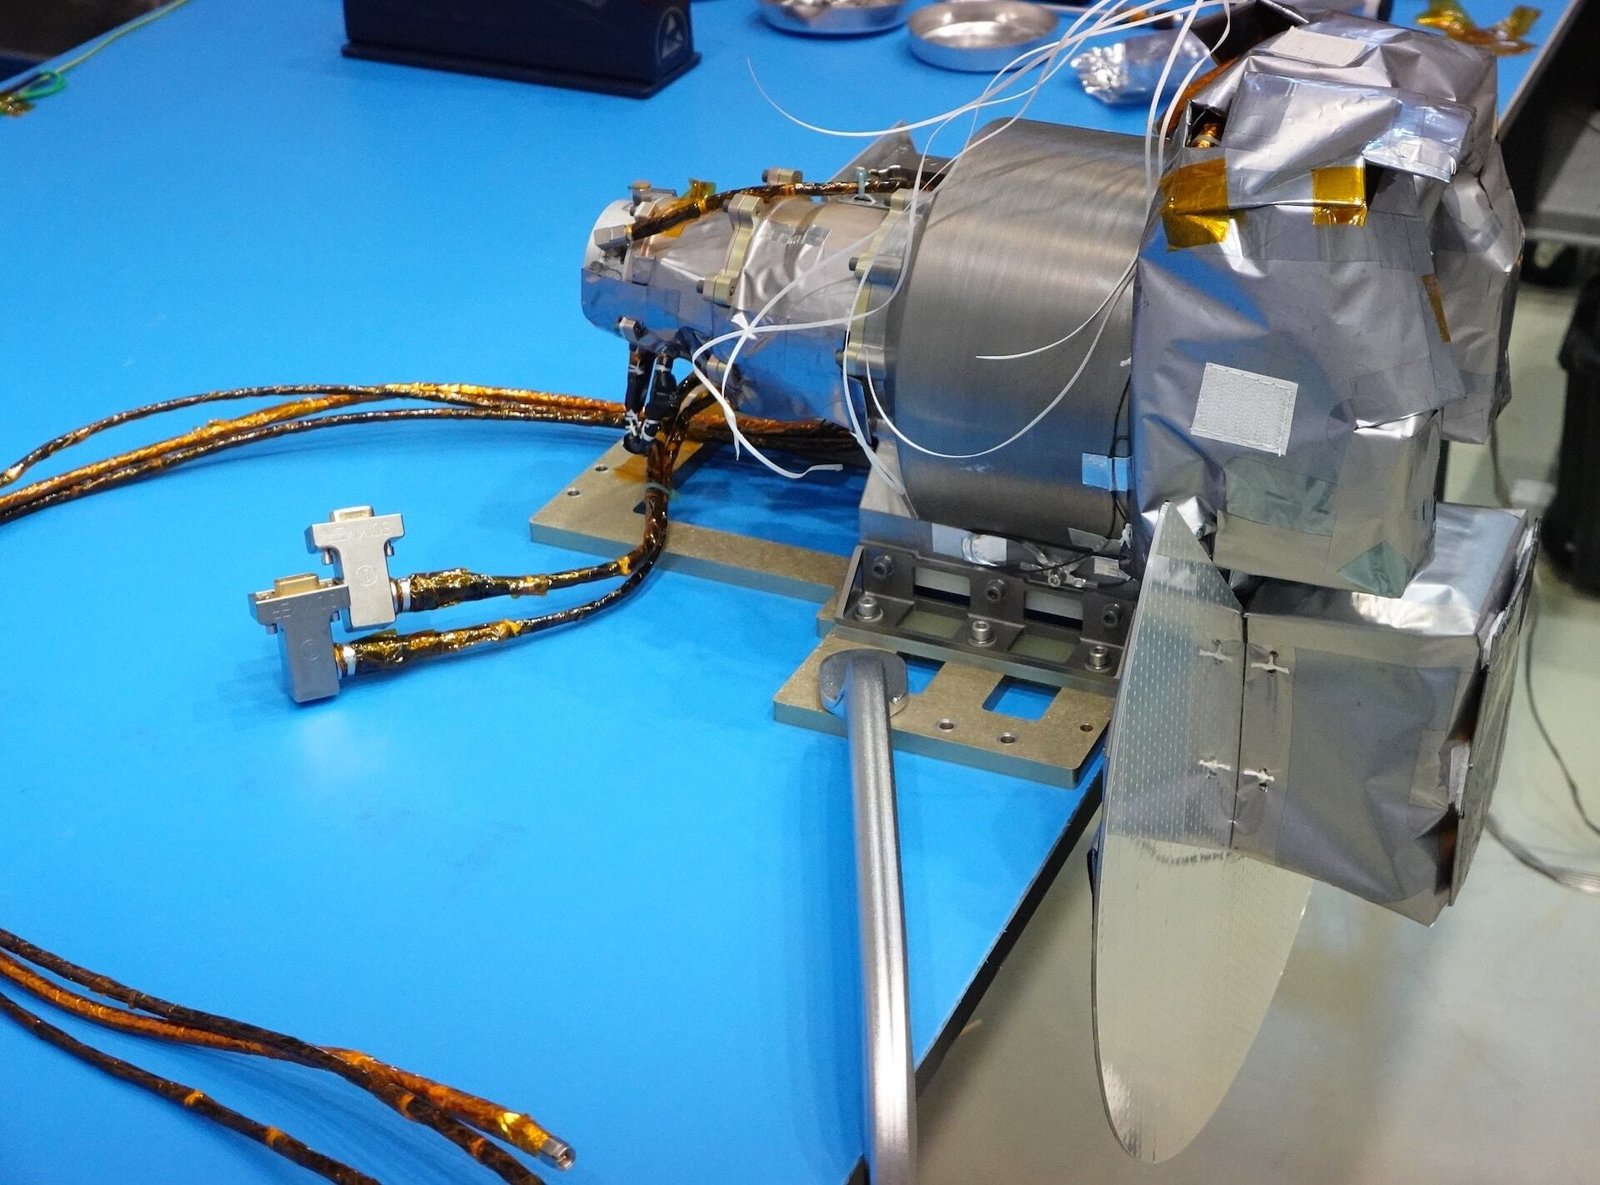 MEGANE (Espectrómetro de raios gama e neutrões para investigar a composição elementar da superfície de Fobos): O MEGANE significa “Mars-moon Exploration with GAmma rays and NEutrons” (Exploração de Marte e da Lua com Raios Gama e Neutões) é um espectrómetro de raios gama e neutrões que irá medir quais os elementos químicos que constituem Fobos. Os raios gama e os neutrões detetados pelo MEGANE são gerados pelos raios cósmicos que bombardeiam continuamente a superfície de Fobos e pela radioatividade natural nas rochas da superfície da lua. As medições de composição do MEGANE fornecerão informações essenciais para ajudar a determinar a origem de Fobos, estudar os processos de superfície em Fobos e apoiar a seleção de locais para a recolha de amostras pela sonda MMX, fornecendo um contexto crítico para estas amostras. O MEGANE foi desenvolvido em parceria com a agência espacial americana, NASA.
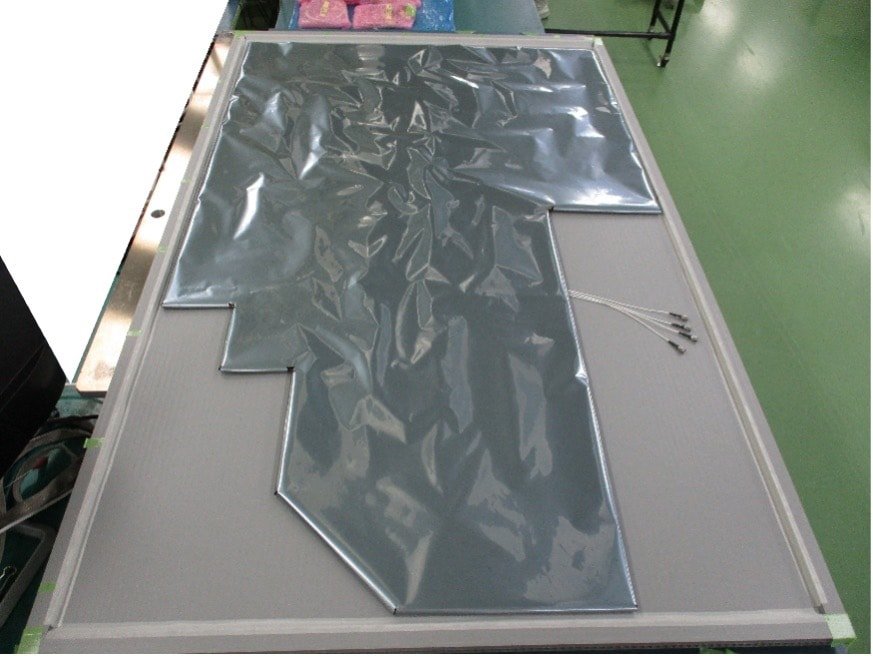 CMDM (Monitor de poeira para detetar anéis de poeira em redor de Marte): O CMDM significa “Circum-Martian Dust Monitor” (Monitor de Pó Circum-Marciana” é um dispositivo para esclarecer o ambiente de poeira em torno da lua de Marte. Ao medir a abundância de poeira com um tamanho igual ou superior a 10 μm, é possível investigar a frequência de colisão dos corpos celestes que geram poeira e o fenómeno de reintegração da poeira nas luas de Marte.
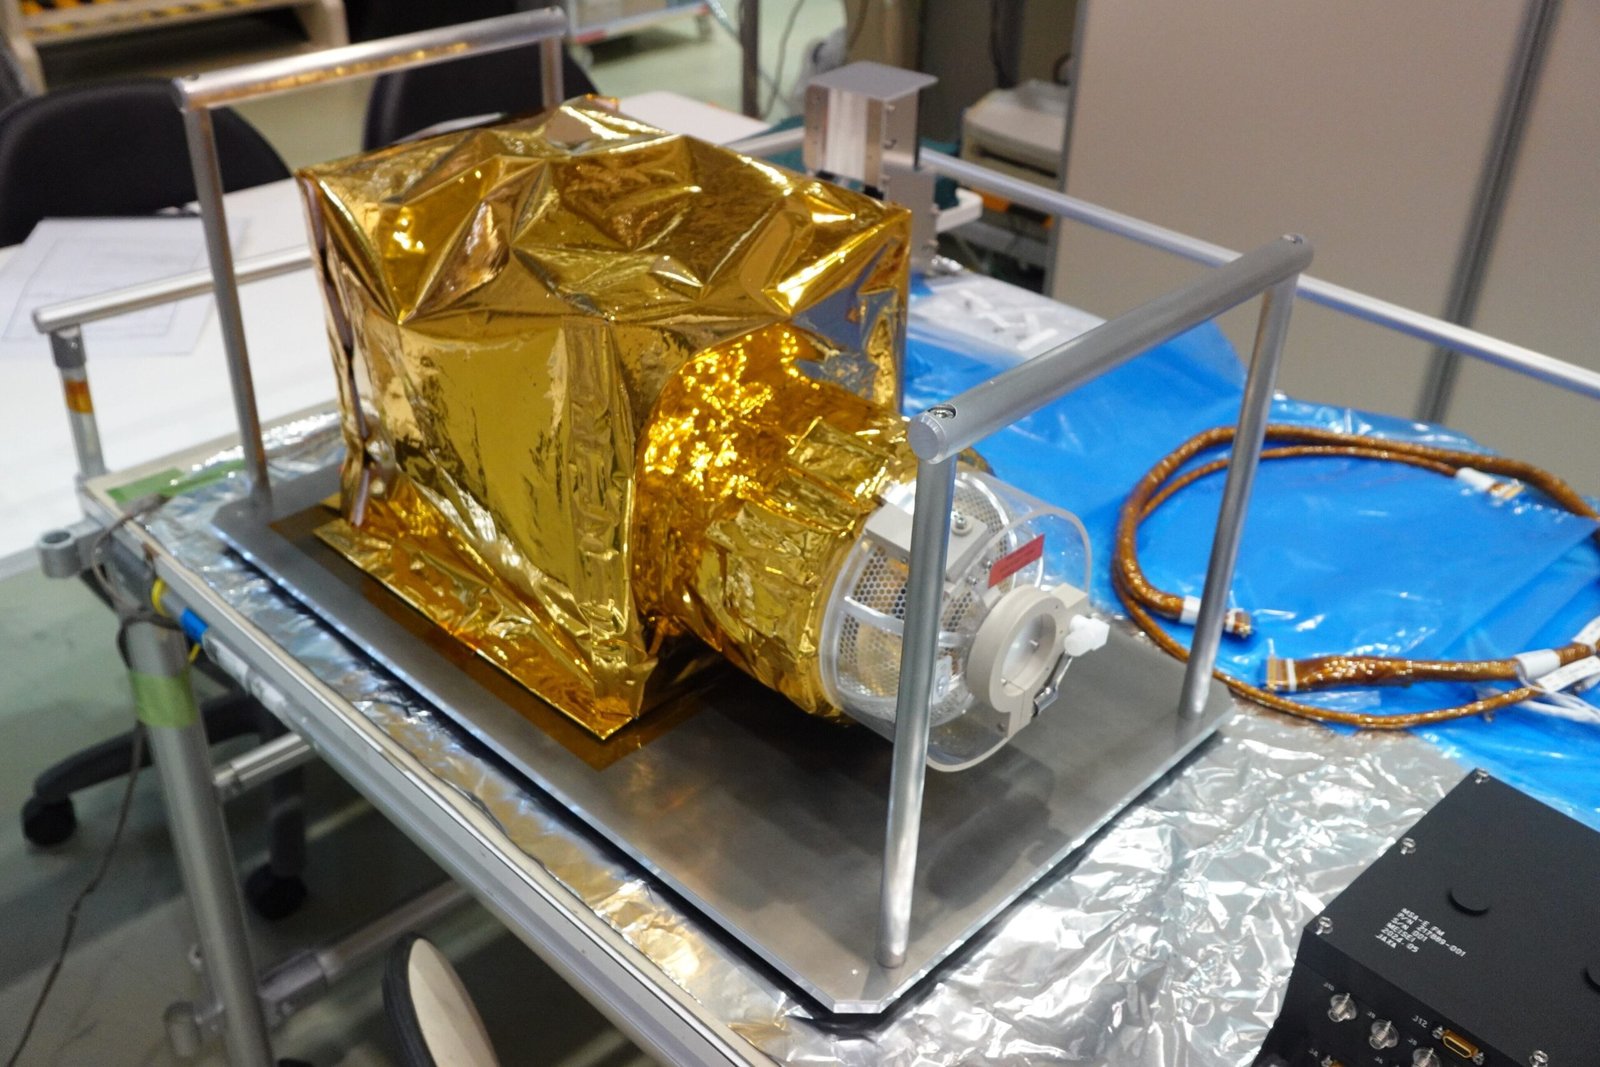 MSA (Espectrómetro de massa para medir o ambiente iónico em torno de Marte e das suas luas): O MSA significa “Mass Spectrum Analyser”
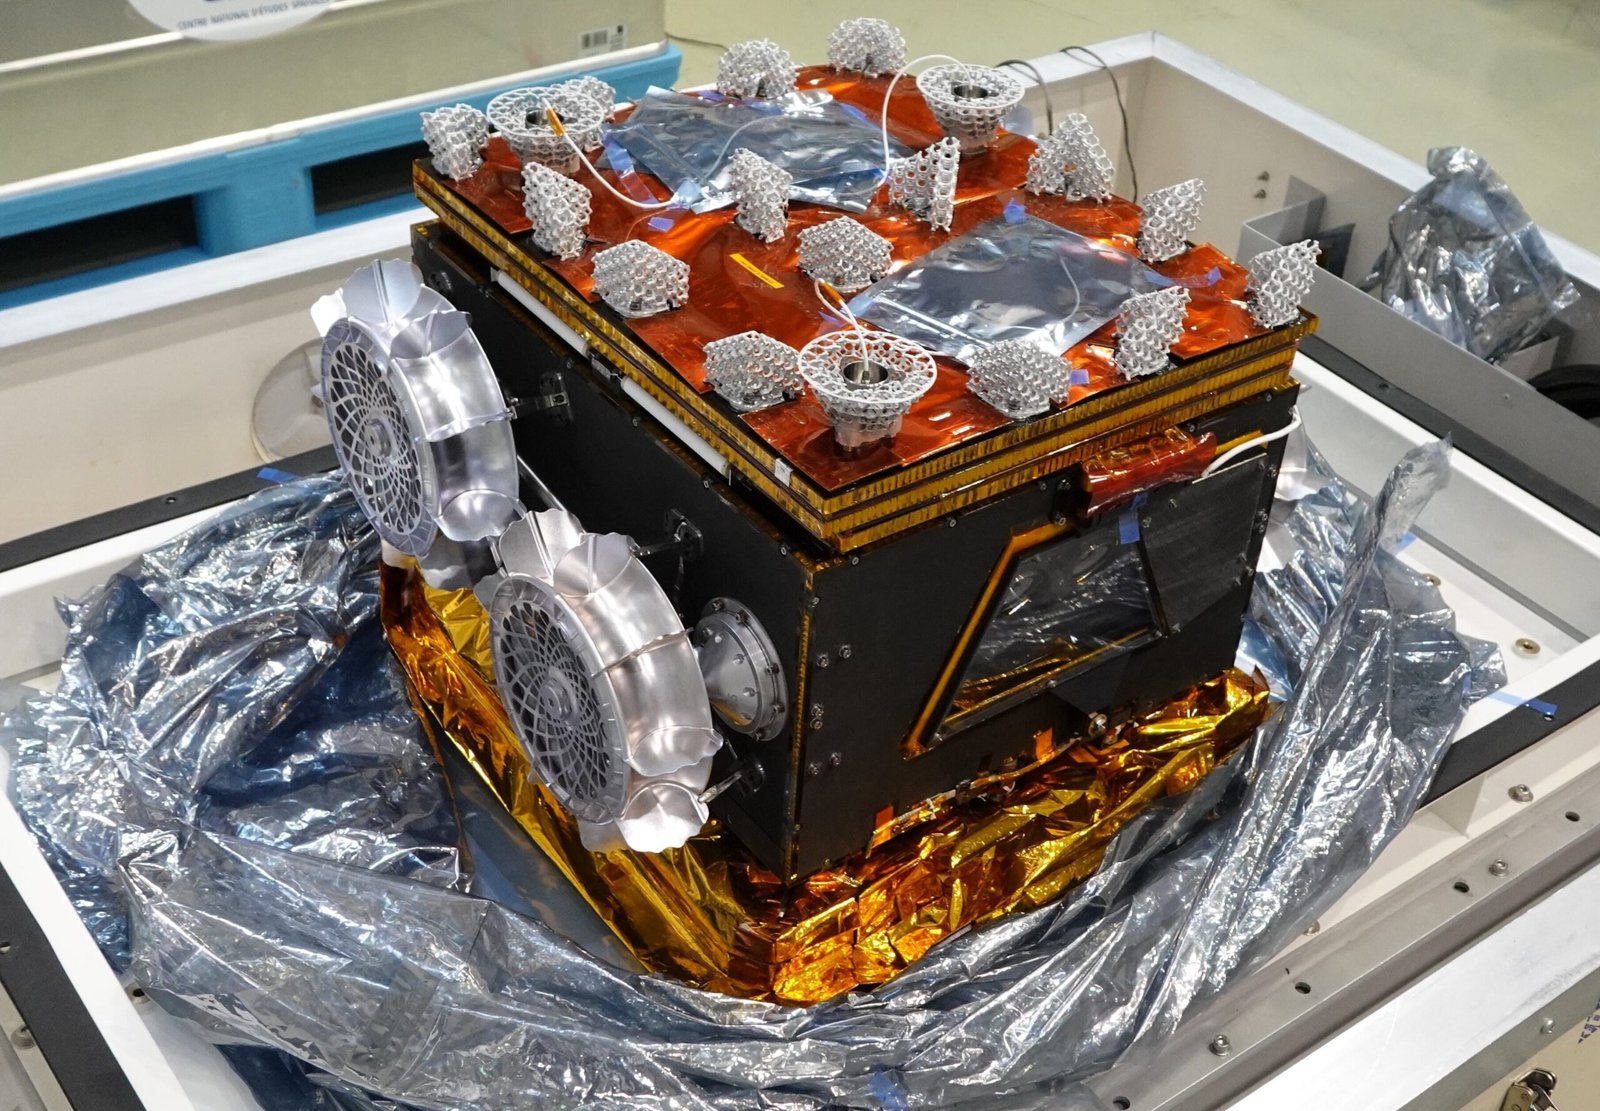 superficial, o que reduzirá os riscos durante a aterragem da nave e as operações de recolha de amostras, além de adquirir dados valiosos para calibração em observações científicas. O veículo explorador MMX foi desenvolvido em conjunto pelo CNES e pelo DLR.
A sonda MMX realizará duas aterragens suaves em Fobos, permanecendo aproximadamente 2 a 3 horas à superfície para recolher pelo menos 10 g de material. A recolha da amostra necessária de forma fiável num ambiente de microgravidade e numa superfície desconhecida representa um desafio significativo para a missão.
Nesta fase da missão serão utilizados os seguintes instrumentos:
 CSMP (Um mecanismo de amostragem por perfuração que recolhe material escavando a superfície de Fobos a uma profundidade de aproximadamente 2 cm): O amostrador C (perfurador) tem como objetivo recolher material do subsolo da lua de Marte até uma profundidade de 2 cm. O amostrador consiste num braço robótico e num perfurador cilíndrico concebido para perfurar o regolito da superfície de Fobos e armazenar em segurança um tubo de recolha de solo na cápsula de retorno da amostra.
- P-SMP (Um mecanismo de amostragem pneumática para recolher material da superfície através da injeção de gás nitrogénio): O amostrador P (pneumático) utiliza gás pressurizado para transportar material da superfície da lua de Marte para o recipiente de amostras numa fração de segundo. O amostrador P está a ser fornecido à sonda MMX pela NASA e foi fabricado pela Honeybee Robotics em Altadena, Califórnia.
- SRC (Cápsula para o transporte da amostra de Fobos para a Terra): A Cápsula de Retorno de Amostras (Sample Return Capsule) armazenará as
 amostras recolhidas da lua marciana pelos instrumentos C-Sampler e P-Sampler e atravessará a atmosfera terrestre para as trazer de volta à superfície da Terra.
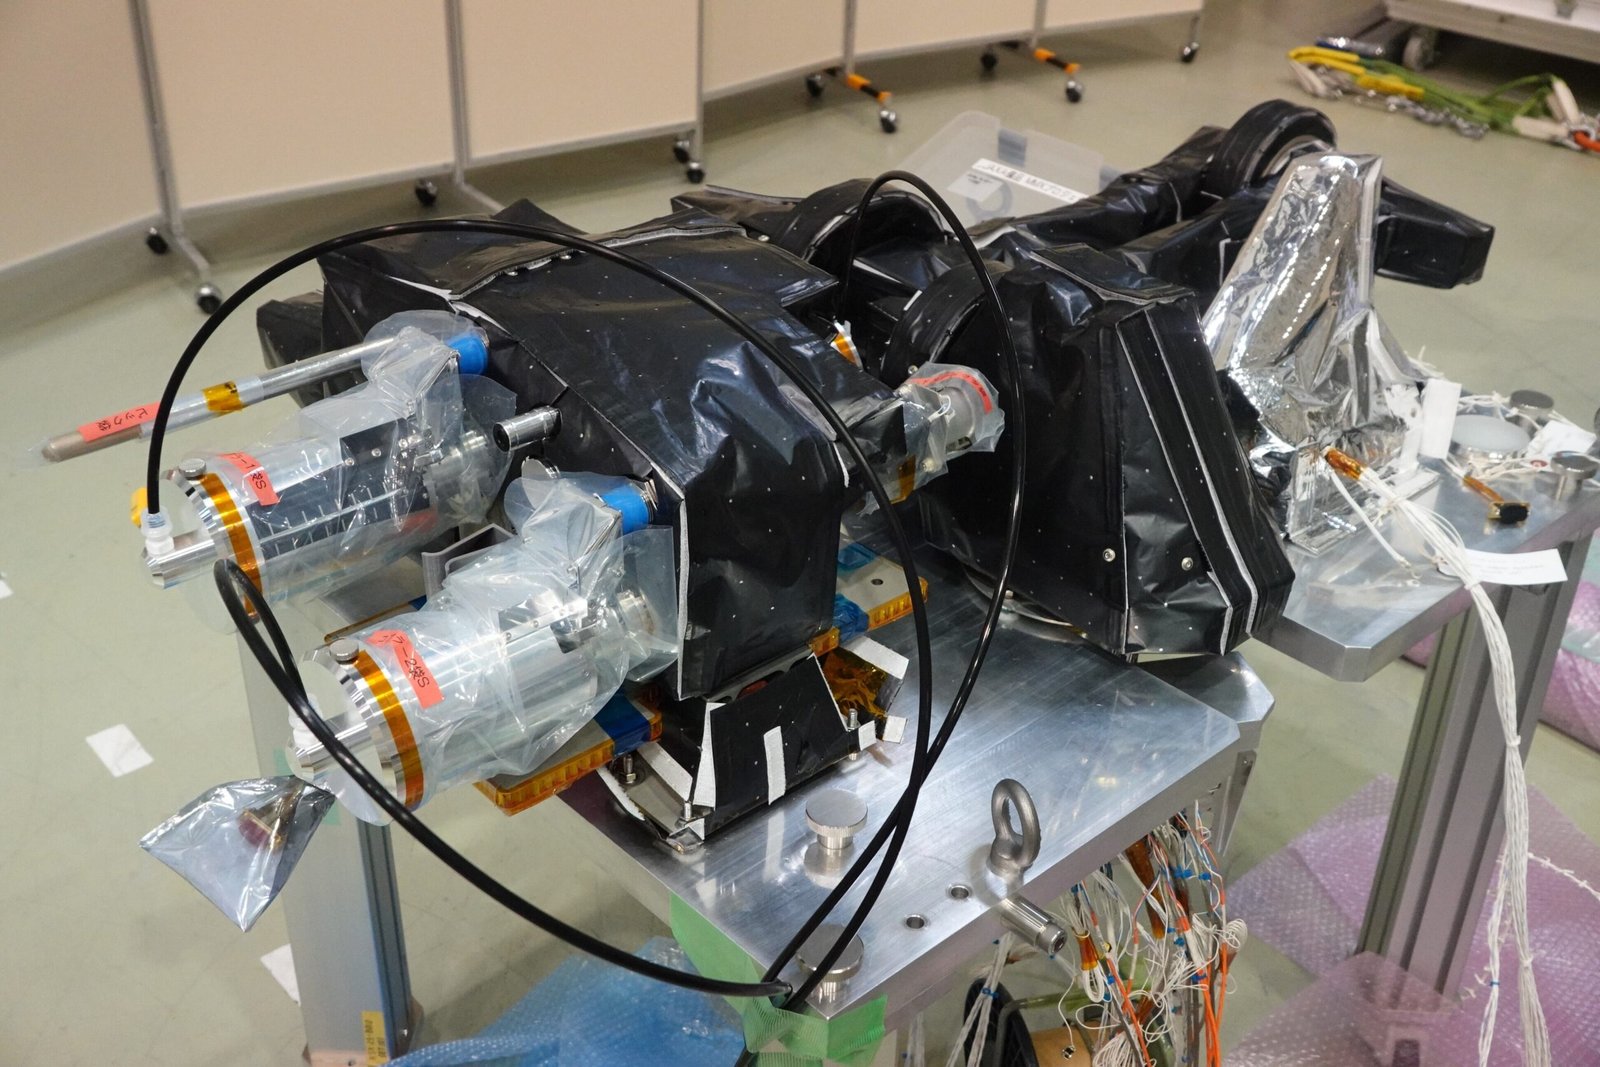 CSMP (Um mecanismo de amostragem por perfuração que recolhe material escavando a superfície de Fobos a uma profundidade de aproximadamente 2 cm): O amostrador C (perfurador) tem como objetivo recolher material do subsolo da lua de Marte até uma profundidade de 2 cm. O amostrador consiste num braço robótico e num perfurador cilíndrico concebido para perfurar o regolito da superfície de Fobos e armazenar em segurança um tubo de recolha de solo na cápsula de retorno da amostra.
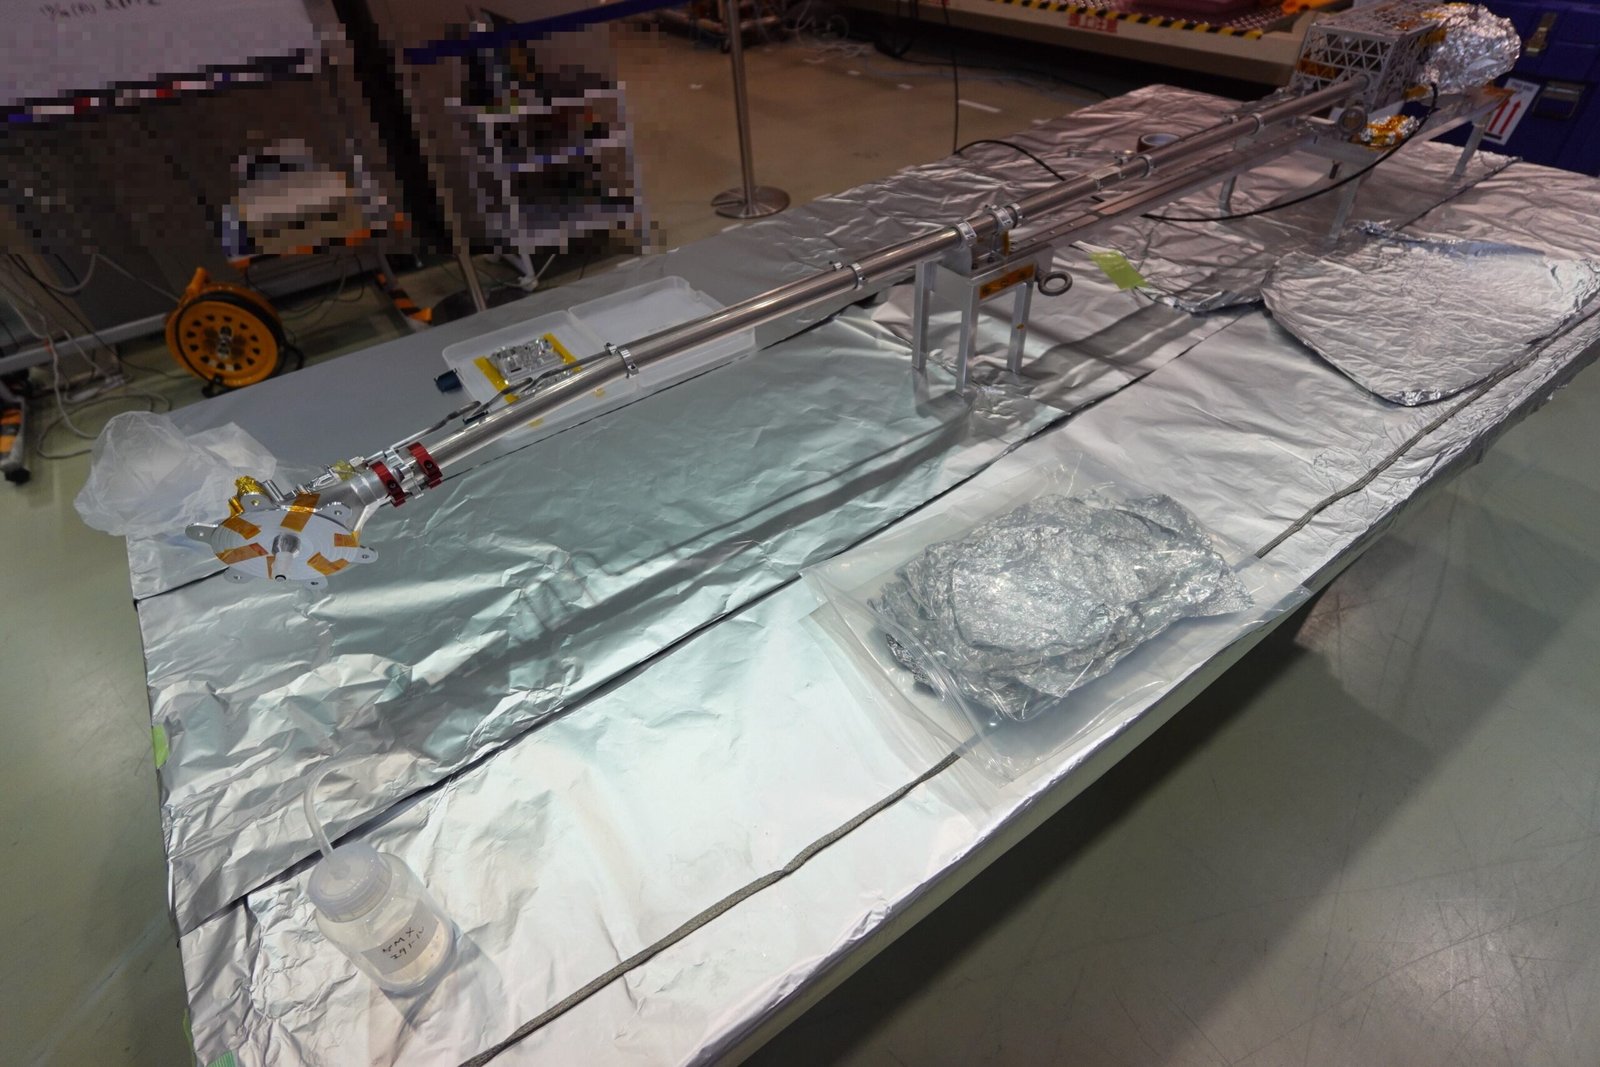 P-SMP (Um mecanismo de amostragem pneumática para recolher material da superfície através da injeção de gás nitrogénio): O amostrador P (pneumático) utiliza gás pressurizado para transportar material da superfície da lua de Marte para o recipiente de amostras numa fração de segundo. O amostrador P está a ser fornecido à sonda MMX pela NASA e foi fabricado pela Honeybee Robotics em Altadena, Califórnia.
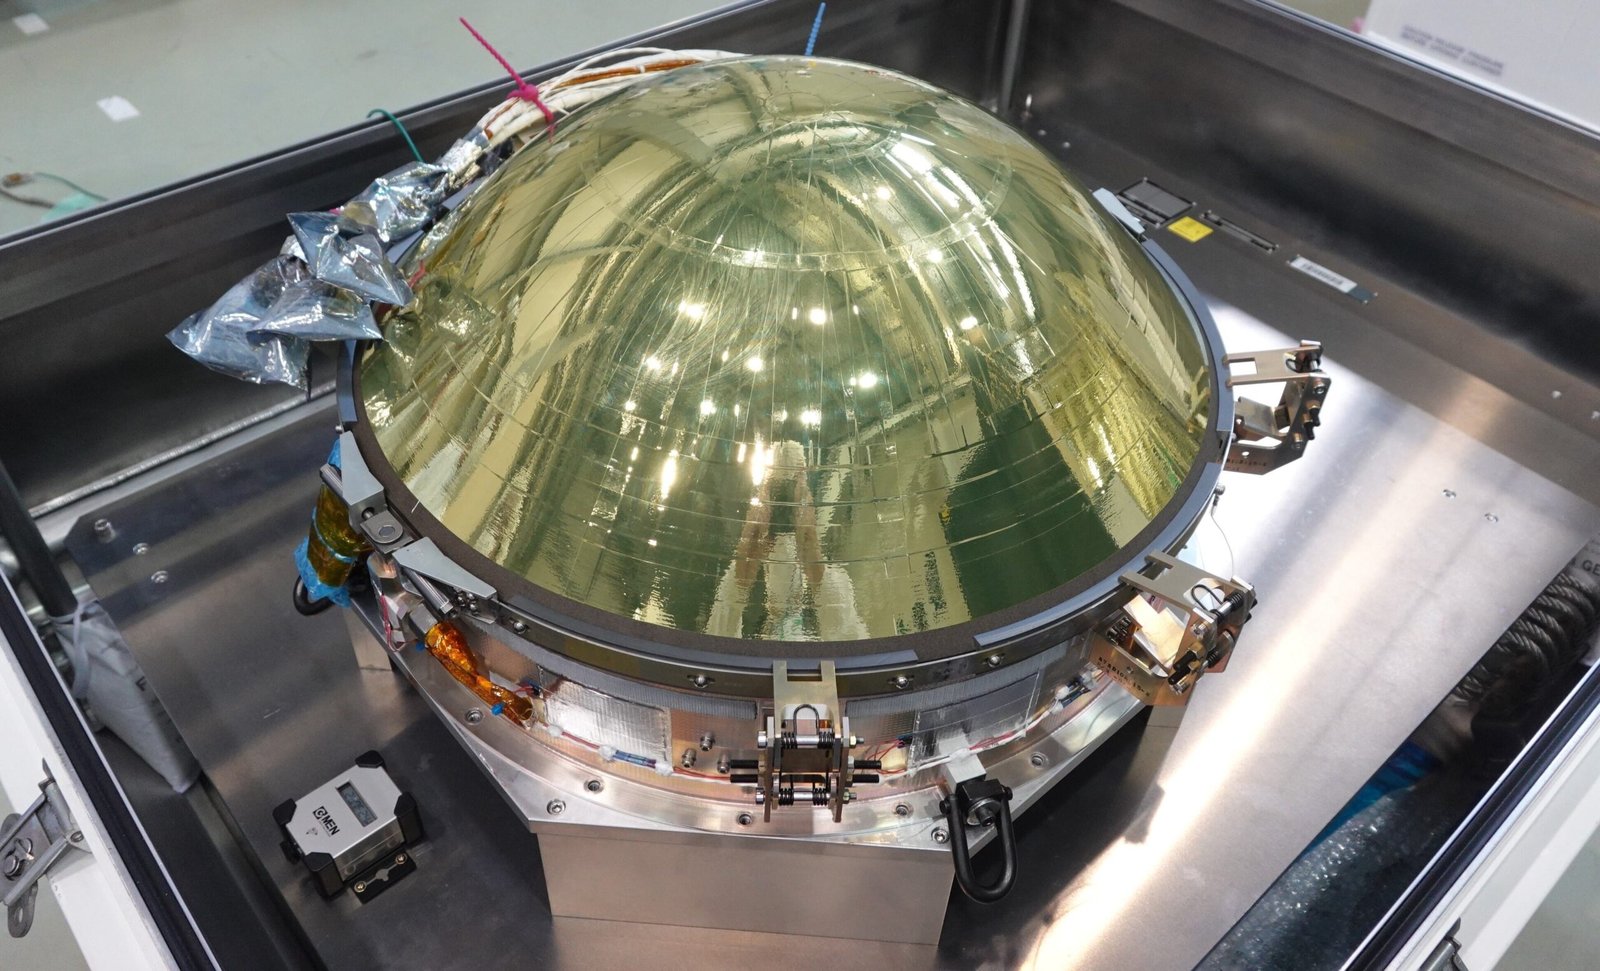 amostras recolhidas da lua marciana pelos instrumentos C-Sampler e P-Sampler e atravessará a atmosfera terrestre para as trazer de volta à superfície da Terra.
Com os olhos postos no futuro da exploração lunar e planetária, a MMX tem como objetivo desenvolver novas tecnologias de exploração. Aproveitando a oportunidade de voo da MMX, a missão levará dois instrumentos de demonstração tecnológica para testar as capacidades no ambiente espacial real.
Nesta fase da missão serão utilizados os seguintes instrumentos:
 IREM (Monitor de ambiente de radiação para medir partículas de alta energia no espaço interplanetário): O Monitor de Ambiente de Radiação Interplanetária (IREM) irá medir o ambiente de radiação espacial e adquirir o espectro de energia de protões de alta energia (partículas energéticas solares: SEPs) gerados por eventos como erupções solares. A medição do ambiente de radiação de fundo em torno de Marte é importante para a segurança de futuras missões tripuladas e para estabelecer métodos de avaliação da dose de exposição.
 SHV (Câmaras de ultra-alta definição para captar imagens das luas de Marte em resolução 4K e 8K): Foram desenvolvidas duas câmaras Super Hi-Vision (SHV) em colaboração com a NHK (Corporação de Radiodifusão do Japão) para captar imagens de Marte e das suas luas em resolução 8K e 4K. Estas fotografias tornar-se-ão as imagens de mais alta definição alguma vez captadas do sistema, permitindo que esta empolgante missão seja apresentada a um público alargado.
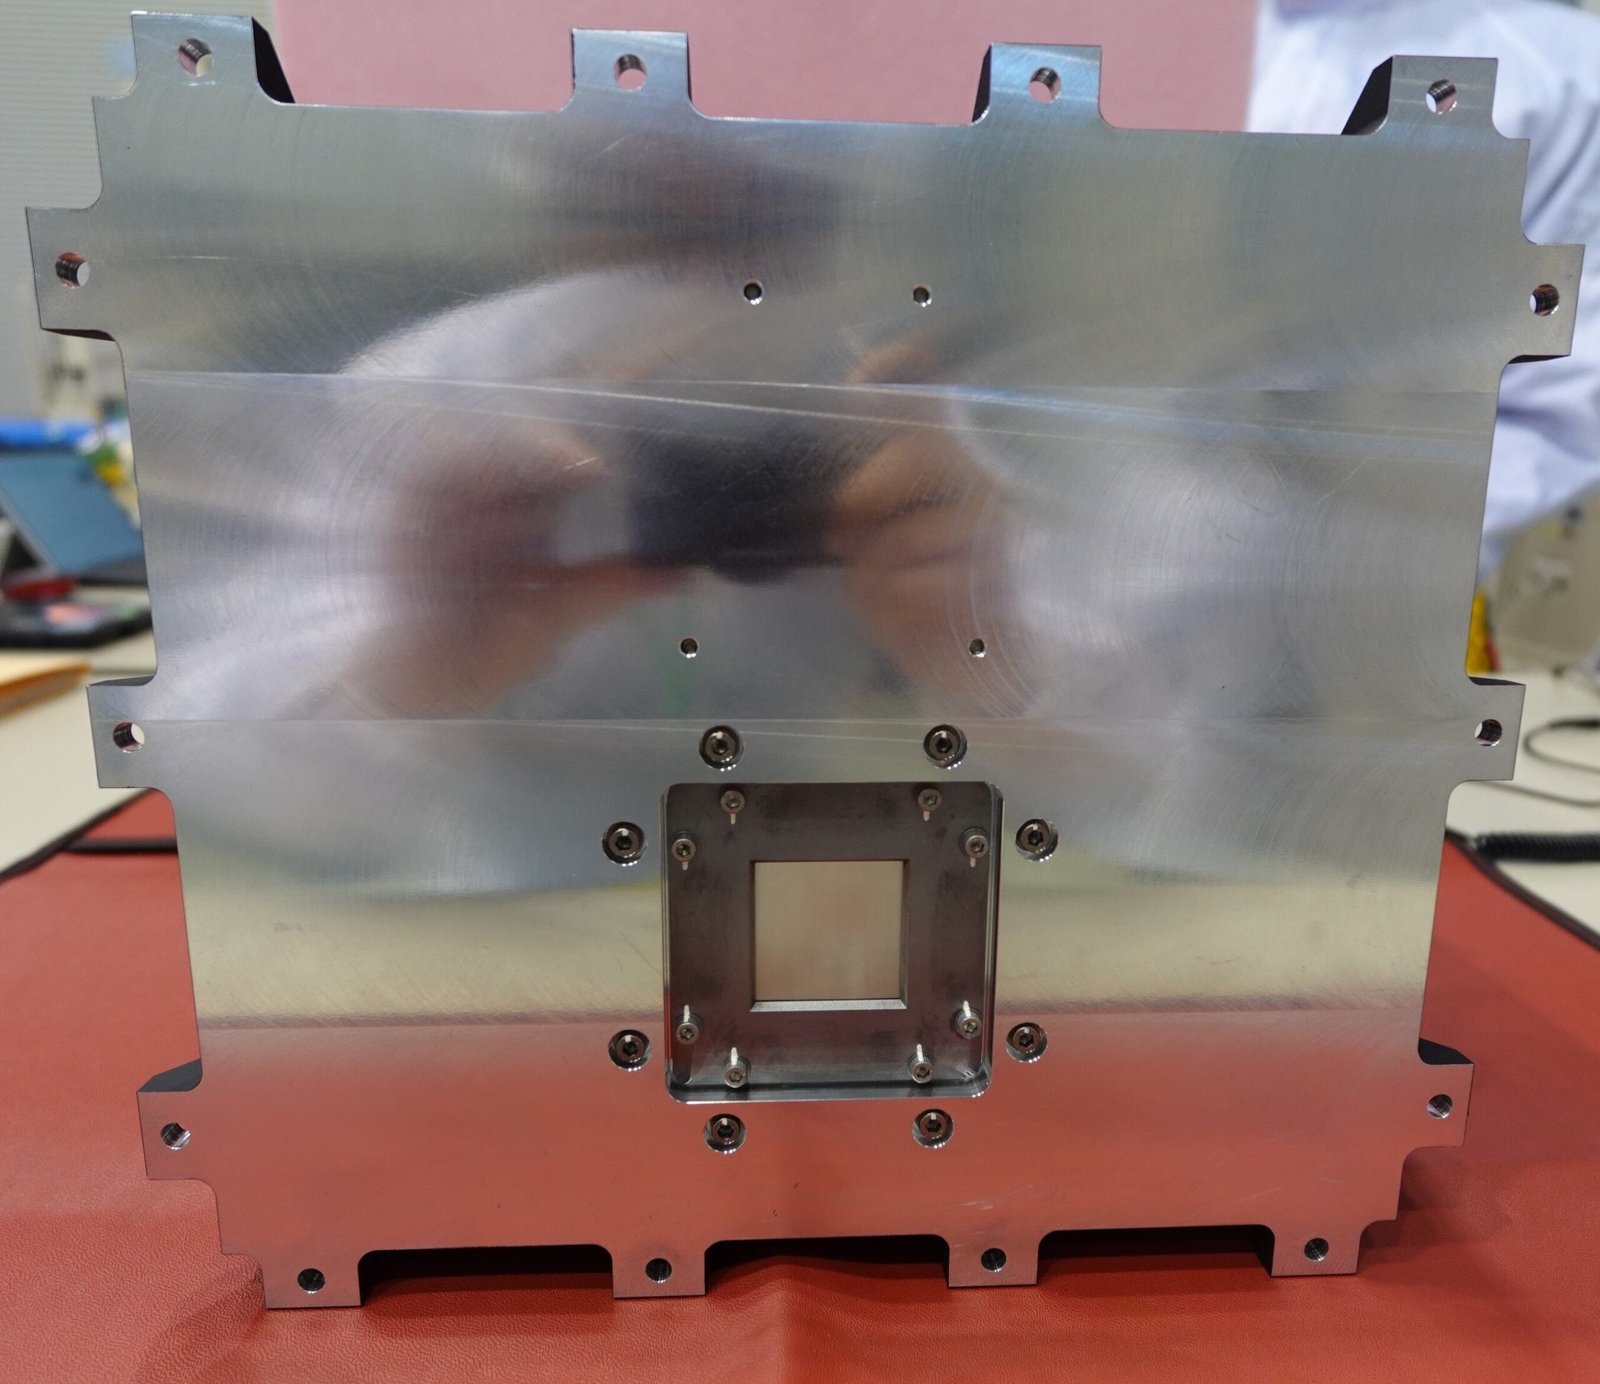 IREM (Monitor de ambiente de radiação para medir partículas de alta energia no espaço interplanetário): O Monitor de Ambiente de Radiação Interplanetária (IREM) irá medir o ambiente de radiação espacial e adquirir o espectro de energia de protões de alta energia (partículas energéticas solares: SEPs) gerados por eventos como erupções solares. A medição do ambiente de radiação de fundo em torno de Marte é importante para a segurança de futuras missões tripuladas e para estabelecer métodos de avaliação da dose de exposição.
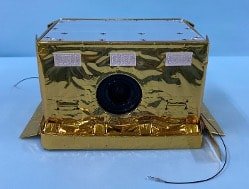 SHV (Câmaras de ultra-alta definição para captar imagens das luas de Marte em resolução 4K e 8K): Foram desenvolvidas duas câmaras Super Hi-Vision (SHV) em colaboração com a NHK (Corporação de Radiodifusão do Japão) para captar imagens de Marte e das suas luas em resolução 8K e 4K. Estas fotografias tornar-se-ão as imagens de mais alta definição alguma vez captadas do sistema, permitindo que esta empolgante missão seja apresentada a um público alargado.
Lançamento
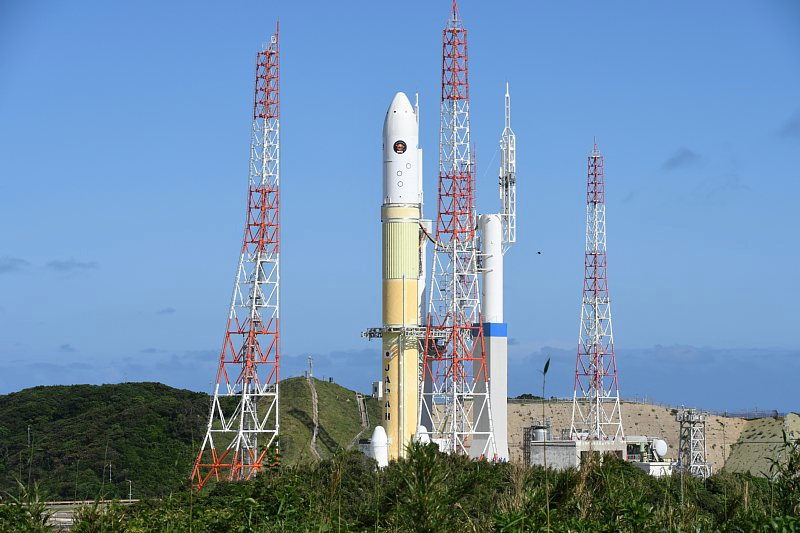
O foguetão H3-24L (F10) foi transporatdo para a plataforma de lançamento no dia 19 de Outubro, com o processo a decorrer entre as 0430UTC e As 0503UTC.
O quadro seguinte mostra as diferentes fases do lançamento da sonda MMX.
Nesta missão, a redução de potência do primeiro estágio não será realizada para maximizar a capacidade de lançamento. Embora a aceleração na fase final do primeiro estágio seja maior do que nas missões convencionais, permanecerá dentro dos limites de tolerância do MMX.
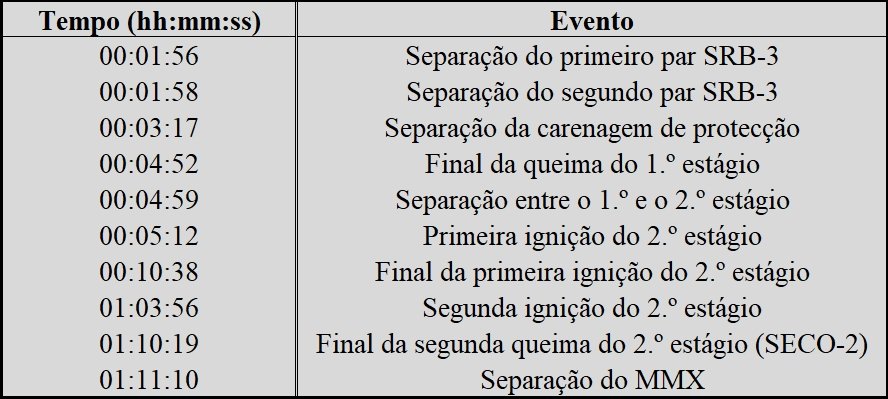
Após a descolagem (em T-0), os propulsores laterais de combustível sólido SRB-3 serão descartados em dois pares, com o cronograma destes eventos a permanecer o mesmo das missões padrão.
A separação da carenagem de protecção, programada para 197 segundos após a descolagem, ocorrerá quase 30 segundos mais cedo do que o habitual. Isto ocorre porque o veículo necessita de atingir uma velocidade final mais elevada; como a carga útil MMX é relativamente leve, o veículo acelera muito mais rapidamente, alcançando o espaço mais cedo – e, por isso, a carenagem torna-se desnecessária numa fase anterior.
O final da queima do motor do primeiro estágio e a separação entre o primeiro e o segundo estágios ocorrerão como habitualmente, uma vez que o primeiro estágio queima combustível até que este se esgote completamente. A ignição inicial do motor do segundo estágio também seguirá o procedimento padrão.
Porém, a partir desse ponto, a sequência de lançamento difere significativamente do habitual. O primeiro final de queima do motor do segundo estágio ocorrerá 120 a 130 segundos mais cedo do que numa missão típica para uma órbita de transferência geostacionária (GTO). Esta queima inicial coloca o segundo estágio numa “órbita de parqueamento” (parking orbit), uma órbita de baixa altitude em torno da Terra, a aproximadamente 330 km de altitude. Sendo o MMX relativamente leve, uma quantidade substancial de propelente permanece na segunda fase ao entrar nesta órbitara.
Num perfil de missão convencional, o segundo estágio realizaria a sua segunda queima junto à linha do Equador, concluindo-a na mesma região para entrar numa órbita de transferência geostacionária. Nesta missão, contudo, o veículo prosseguirá numa fase de voo inercial (fase de inércia), passando sobre a América do Sul e continuando a sua trajectória sobre o Oceano Atlântico. Após esta fase, o segundo estágio iniciará a sua segunda queima enquanto estiver sobre o Atlântico. Por fim, ao sobrevoar África, o motor do segundo estágio será desligado e a carga útil MMX será libertada. Para esta segunda queima, os motores serão accionados durante um período adicional de 120 a 130 segundos em comparação com as missões anteriores. Isto irá acelerar a MMX até à “segunda velocidade cósmica” (aproximadamente 11,2 km/s) – a velocidade necessária para escapar à atracção gravitacional da Terra – e colocar a sonda numa trajetória de transferência para Marte.
Além disso, como a MMX está a ser lançada com um nível de energia tão elevado, maximiza-se a capacidade de carga útil do veículo lançador. Normalmente, ajusta-se a potência do motor do primeiro estágio para manter os níveis de aceleração moderados – uma medida adoptada para garantir um trajeto mais “suave” para o satélite. Consequentemente, permite-se uma aceleração mais intensa durante a fase final da queima do primeiro estágio, aproveitando, assim, ao máximo a capacidade do veículo lançador.
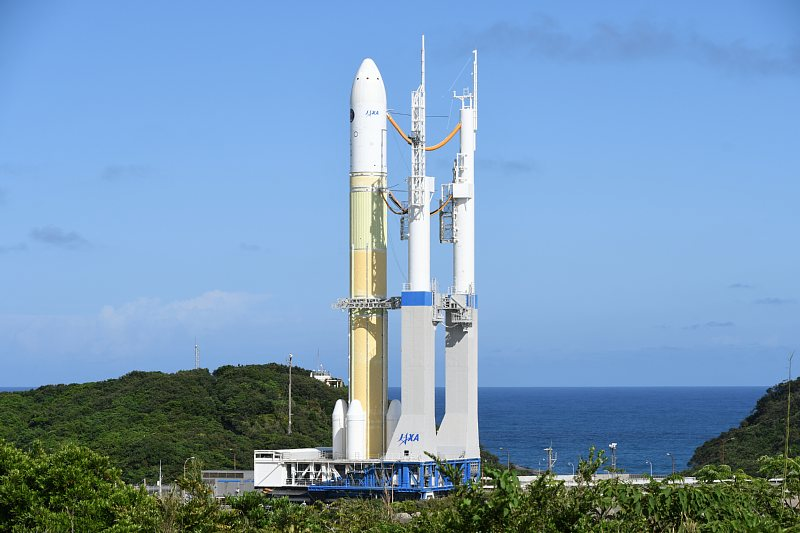
O foguetão H3
O foguetão H3 é o novo lançador espacial do Japão cujo objectivo é tornar-se um sistema de lançamento de alta flexibilidade, alta fiabilidade e com um desempenho de alto custo. O seu desenvolvimento foi autorizado a 17 de Maio de 2013, tendo como objectivo um lançamento inaugural em 2020.
O lançador tem várias versões dependendo da escolha da carenagem, do número de motores no primeiro estágio e do número de propulsores laterais, possibilitando assim o lançamento de cargas de vários tamanhos para diferentes tipos de órbitas. A sua capacidade para atingir a órbita geoestacionária será a maior alguma vez conseguida pelo Japão, excedendo as capacidades dos lançadores H-IIA e H-IIB.
Sendo um sucessor dos foguetões H-IIA e H-IIB, o H3 foi desenvolvido para o Japão poder manter uma cesso autónomo ao espaço para o lançamento de satélites e sondas não tripuladas, incluindo importantes missões governamentais, além de satélites comerciais.
O novo foguetão foi desenvolvido pela agência espacial japonesa, JAXA, e pela Mitsubishi Heavy Industries (MHI), além de outras empresas, produzindo um lançador de baixo custo, flexível e fiável.
O H3 foi desenvolvido para atingir três objectivos principais: alta flexibilidade, alta fiabilidade e desempenho de alto custo.
O lançador conseguirá proporcionar um preço de lançamento apropriado e capacidade para as necessidades de cada cliente, ao preparar várias configurações de lançamento. O veículo será também capaz de responder de forma rápida aos requisitos dos clientes para o lançamento das suas cargas ao reduzir o período de preparação para a missão.
Por seu lado, ao herdar o nível de sucesso do foguetão H-IIA, o novo H3 será também um lançador fiável e o preço do serviço de lançamento será inferior se comparado com o preço praticado com o foguetão H-IIA.

O foguetão H3 proporciona dois tipos de carenagens de protecção, duas ou três unidades de propulsão para os motores do primeiro estágio (LE-9) e a possibilidade de ser lançado sem propulsores laterais ou com dois ou quatro propulsores laterais de combustível sólido (SRB-3) para assim poder lançar cargas de vários tamanhos para diferentes órbitas. O novo lançador tem também uma alta capacidade de lançamento para a órbita de transferência para a órbita geossíncrona, excedendo as capacidades dos foguetões H-IIA e H-IIB.
As principais características do lançador H3 ‘standard’ – H3 (H3-24L) – são um comprimento de 63 metros, uma massa total de 574.000 kg (sem cargas) e a utilização de um sistema de orientação inercial como sistema de orientação.

O foguetão H3 é um lançador a dois estágios que pode utilizar uma combinação de propulsores laterais de combustível sólido na fase inicial do lançamento.
Dependendo do seu modelo, o H3 consegue colocar uma carga de 4.000 kg numa órbita sincronizada com o Sol, ou uma carga de 4.000 kg a 7.900 kg numa órbita de transferência para a órbita geossíncrona.
O primeiro estágio consome oxigénio líquido (LOX) e hidrogénio líquido (LH2), podendo ainda ser auxiliado por dois ou quatro propulsores laterais de combustível sólido (SRBs) sendo derivados dos propulsores SRB-A utilizados no foguetão H-IIA. Estes propulsores consomem um combustível tendo por base polibutadieno. O H3 pode também ser lançado sem qualquer propulsor lateral de combustível sólido.
O primeiro estágio pode ser propulsionado por dois ou três motores LE-9 que utilizam um desenho de ciclo expandido semelhante ao utilizado nos motores LE-5B. A massa do combustível e do oxidante do primeiro estágio é de 225.000 kg. Dependendo do número de motores, o primeiro estágio desenvolve uma força de 2.942 kN ou 4.413 kN, com um impulso específico de 425 s e um tempo de queima de 300 s. Com um diâmetro de 5,2 metros, o primeiro estágio tem 37 metros de comprimento. Os propulsores laterais SRB-3 desenvolvem uma força de 2.158 kN, com um impulso específico de 283,6 s. O tempo de queima dos SRB-3 é de 110 s. Com um diâmetro de 2,5 metros, os propulsores laterais têm 15 metros de comprimento.
O segundo estágio é propulsionado por um único motor que é uma versão melhorada do motor LE-5B (LE-5B-3). A massa do combustível e do oxidante do primeiro estágio é de 23.000 kg. Desenvolve uma força máxima de 137 kN e tem um impulso específico de 448 s e um tempo de queima de 686 s. Com um diâmetro de 5,2 metros, o segundo estágio tem 12 metros de comprimento.
Imagens: JAXA e Internet japonesa