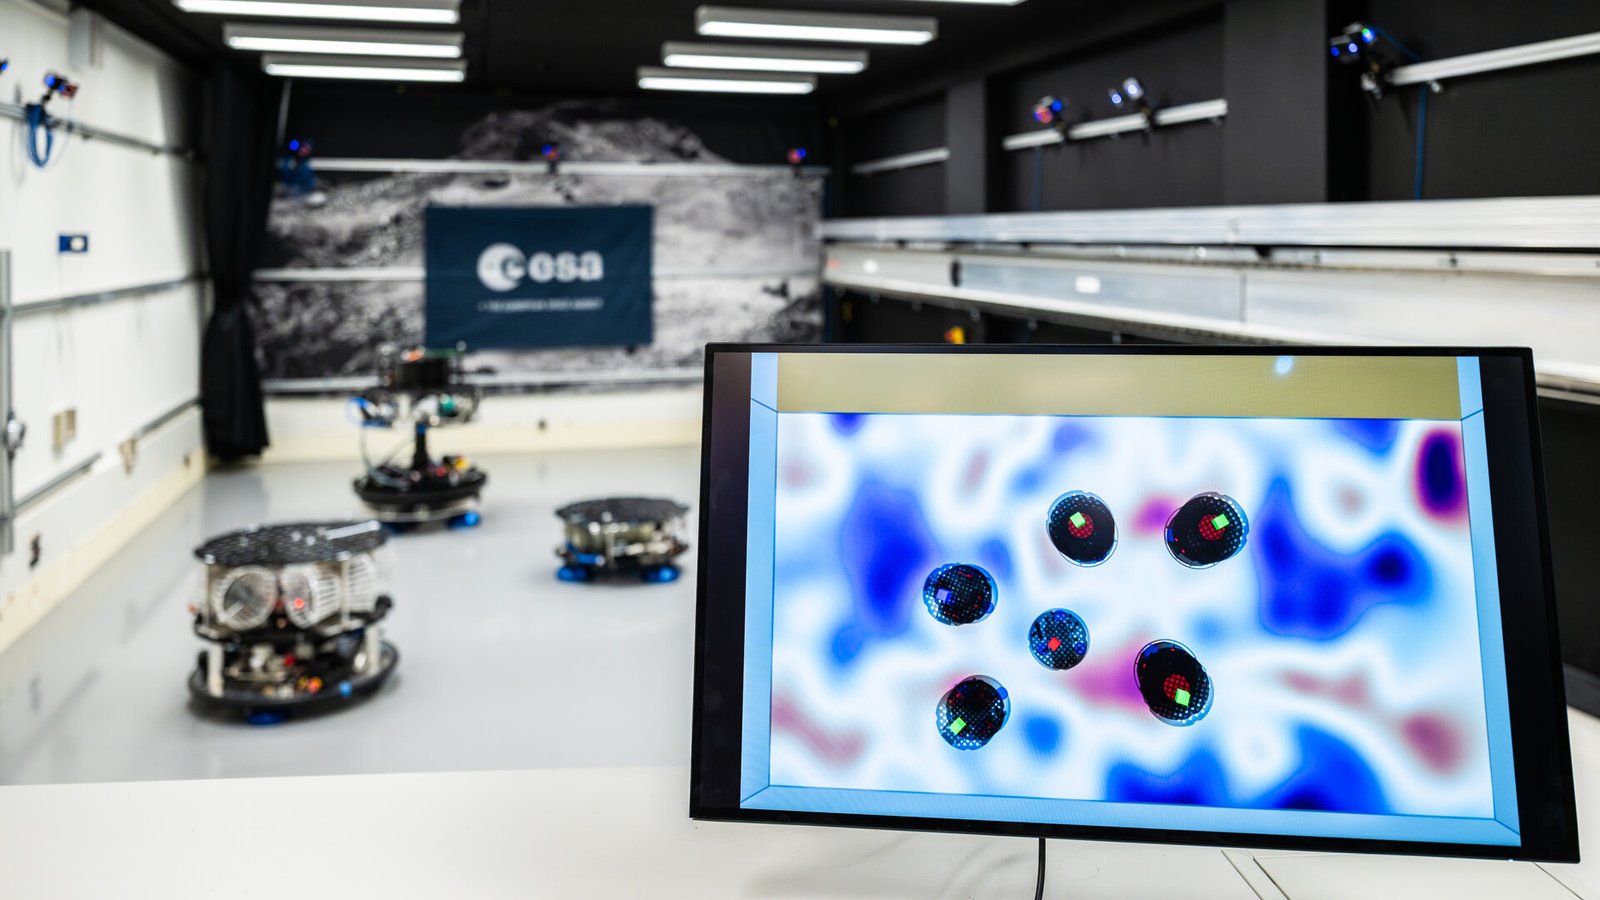
Semelhante a uma obra de arte colorida, um software de ambiente virtual replica a configuração real mostrada logo atrás do ecrã – um grupo de plataformas robóticas que pairam sobre um piso extremamente plano. Enquanto a configuração real inclui apenas três objectos, o ecrã exibe mais três virtuais ao lado dos mesmos.
Os criadores desta experiência fazem parte da Star-bots, uma equipa de estudantes da Universidade de Bolonha, Itália. São uma das equipas seleccionadas para a edição deste ano do Programa de Experiências da Academia da ESA, que oferece aos estudantes acesso a instalações de teste e orientação técnica.
O projecto da equipa Star-bots aborda a questão do lixo espacial. O número de objectos não funcionais no espaço está a crescer – alguns são satélites que chegaram ao fim da sua vida útil, ficaram sem combustível ou colidiram com outros e fragmentaram-se em pedaços mais pequenos.
A experiência da equipa procura resolver este problema testando como um enxame de robôs autónomos poderia auxiliar na remoção ativa de detritos, um processo de limpeza de objectos não funcionais no espaço, agarrando-os e alterando a sua órbita para que reentrem na atmosfera e se desintegrem. “A nossa experiência envolve um enxame de cinco robôs que, juntos, circundam e rastreiam um objeto rotativo e não cooperativo”, explica Carlo Dallara, da equipa. “Para testar o nosso sistema, estamos a utilizar uma combinação de plataformas robóticas reais e virtuais, que devem funcionar em conjunto de forma autónoma. Esta abordagem permite-nos simular o comportamento de um enxame em larga escala, mantendo o feedback do hardware robótico real.”
O Programa de Experiências da Academia da ESA proporcionou aos alunos o acesso ao Laboratório de Robótica Orbital da ESA no ESTEC, o centro técnico da agência na Holanda. Aí, usaram plataformas flutuantes especializadas para simular o seu enxame.
A parte inferior de cada plataforma está equipada com chumaceiras de ar que sopram ar em direção ao chão para criar um espaço de ar à escala micrométrica, fazendo com que as plataformas e as suas cargas flutuem sem atrito. Utilizando este estado simulado de flutuação livre em duas dimensões, a Star-bots conseguiu testar o seu sistema num ambiente que espelha de perto a dinâmica do espaço.
Texto original: Swarming robots to tackle space debris
Texto e imagem: ESA
Tradução automática via Google
Edição: Rui Barbosa